

Zwischen Demo-Video und Schichtbetrieb liegt das Training
Die Ankündigungen zur humanoiden Robotik überschlagen sich: autonome Greifvorgänge, flüssiges Gehen über unebenes Terrain, komplexe Montagearbeiten. Zwischen der Labor-Demonstration und dem industriellen Schichtbetrieb liegt allerdings eine methodische Lücke, die in den Videos niemand zeigt.
Ein klassischer Industrieroboter fährt millimetergenau ab, was ihm vorgegeben wurde. Ein menschähnlicher Körper kann so nicht arbeiten: Er soll sich in Umgebungen zurechtfinden, die nicht für ihn gebaut wurden, Dinge greifen, die er noch nie gesehen hat, und dabei neben Menschen sicher bleiben. Über die Wirtschaftlichkeit entscheidet deshalb weniger die Maschine selbst als die Frage, wie sie ihre Fähigkeiten erwirbt und ob diese auch außerhalb des Vorführraums halten.
Dieser Beitrag erklärt, wie humanoide Roboter angelernt werden und was alles zusammenkommen muss, bis so ein System in Ihrer Halle die erste produktive Bewegung macht. Vorkenntnisse in Robotik brauchen Sie dafür nicht. Fachbegriffe erklären wir dort, wo sie fallen.
Was „Training“ bei einem humanoiden Roboter bedeutet
In der klassischen Industrierobotik werden Bewegungen und Abläufe überwiegend explizit programmiert oder parametriert. Ein Ingenieur legt Positionen, Geschwindigkeiten und Schaltbefehle fest. Sensorik und adaptive Verfahren können Abweichungen bis zu einem gewissen Grad ausgleichen, etwa über Bildverarbeitung oder Kraftregelung. Was der Roboter dabei nicht tut: aus vielen Beispielen selbst ein Verhalten ableiten.
Die Grenze zeigt sich, sobald die Abweichung größer wird als vorgesehen. Fehlt die passende Sensorik oder Kompensation, stoppt die Anlage oder produziert Ausschuss.
Ein humanoider Roboter hat je nach Modell unterschiedlich viele aktiv ansteuerbare Gelenke, bei aktuellen Systemen meist mehrere Dutzend. Jede Bewegung nach diesem Muster von Hand vorzugeben, ist praktisch unmöglich. Es wären zu viele Kombinationen. Und anders als der Roboterarm muss er alles gleichzeitig tun: greifen, das Gleichgewicht halten, nirgends anstoßen, das Gewicht der Last ausgleichen und dabei sehen, was um ihn herum passiert.
Deshalb kommen zu den fest programmierten Anweisungen Beispiele hinzu. Für die anpassungsfähigen Teile seiner Arbeit lernt der Roboter aus Beobachtung und Wiederholung, ähnlich wie ein angelernter Mitarbeiter, nur dass die Wiederholungen millionenfach am Computer stattfinden. Das ist mit „Training“ gemeint.
Gleichgewichtsregelung, Sicherheitslogik, Kalibrierung und die Anbindung an Ihre Anlagen entstehen dagegen nach wie vor als klassische Software.
Wie das Anlernen in der Praxis abläuft
- Beispiele sammeln. Ein Mensch führt die Aufgabe vor, oder der Roboter übt sie am Computer in einer Nachbildung der echten Welt.
- Muster lernen. Aus diesen Beispielen errechnet ein Rechenzentrum, welche Bewegung in welcher Situation die richtige ist. Das Training einer konkreten Modellversion dauert Tage bis Wochen. Im Betrieb wird diese Version dann angewendet. Weitere Trainingsrunden folgen später bei Bedarf.
- Anwenden. Das Gelernte läuft auf dem Roboter selbst oder auf einer lokalen Recheneinheit daneben, in der Branche Edge AI oder On-Device genannt. Je nach System kann zusätzlich eine Cloud beteiligt sein. Sicherheitskritische Funktionen dürfen davon jedoch nicht abhängen. Das Modell schlägt vor, was als Nächstes zu tun ist. Die Umsetzung in Motorbefehle übernimmt eine schnellere Regelung darunter.
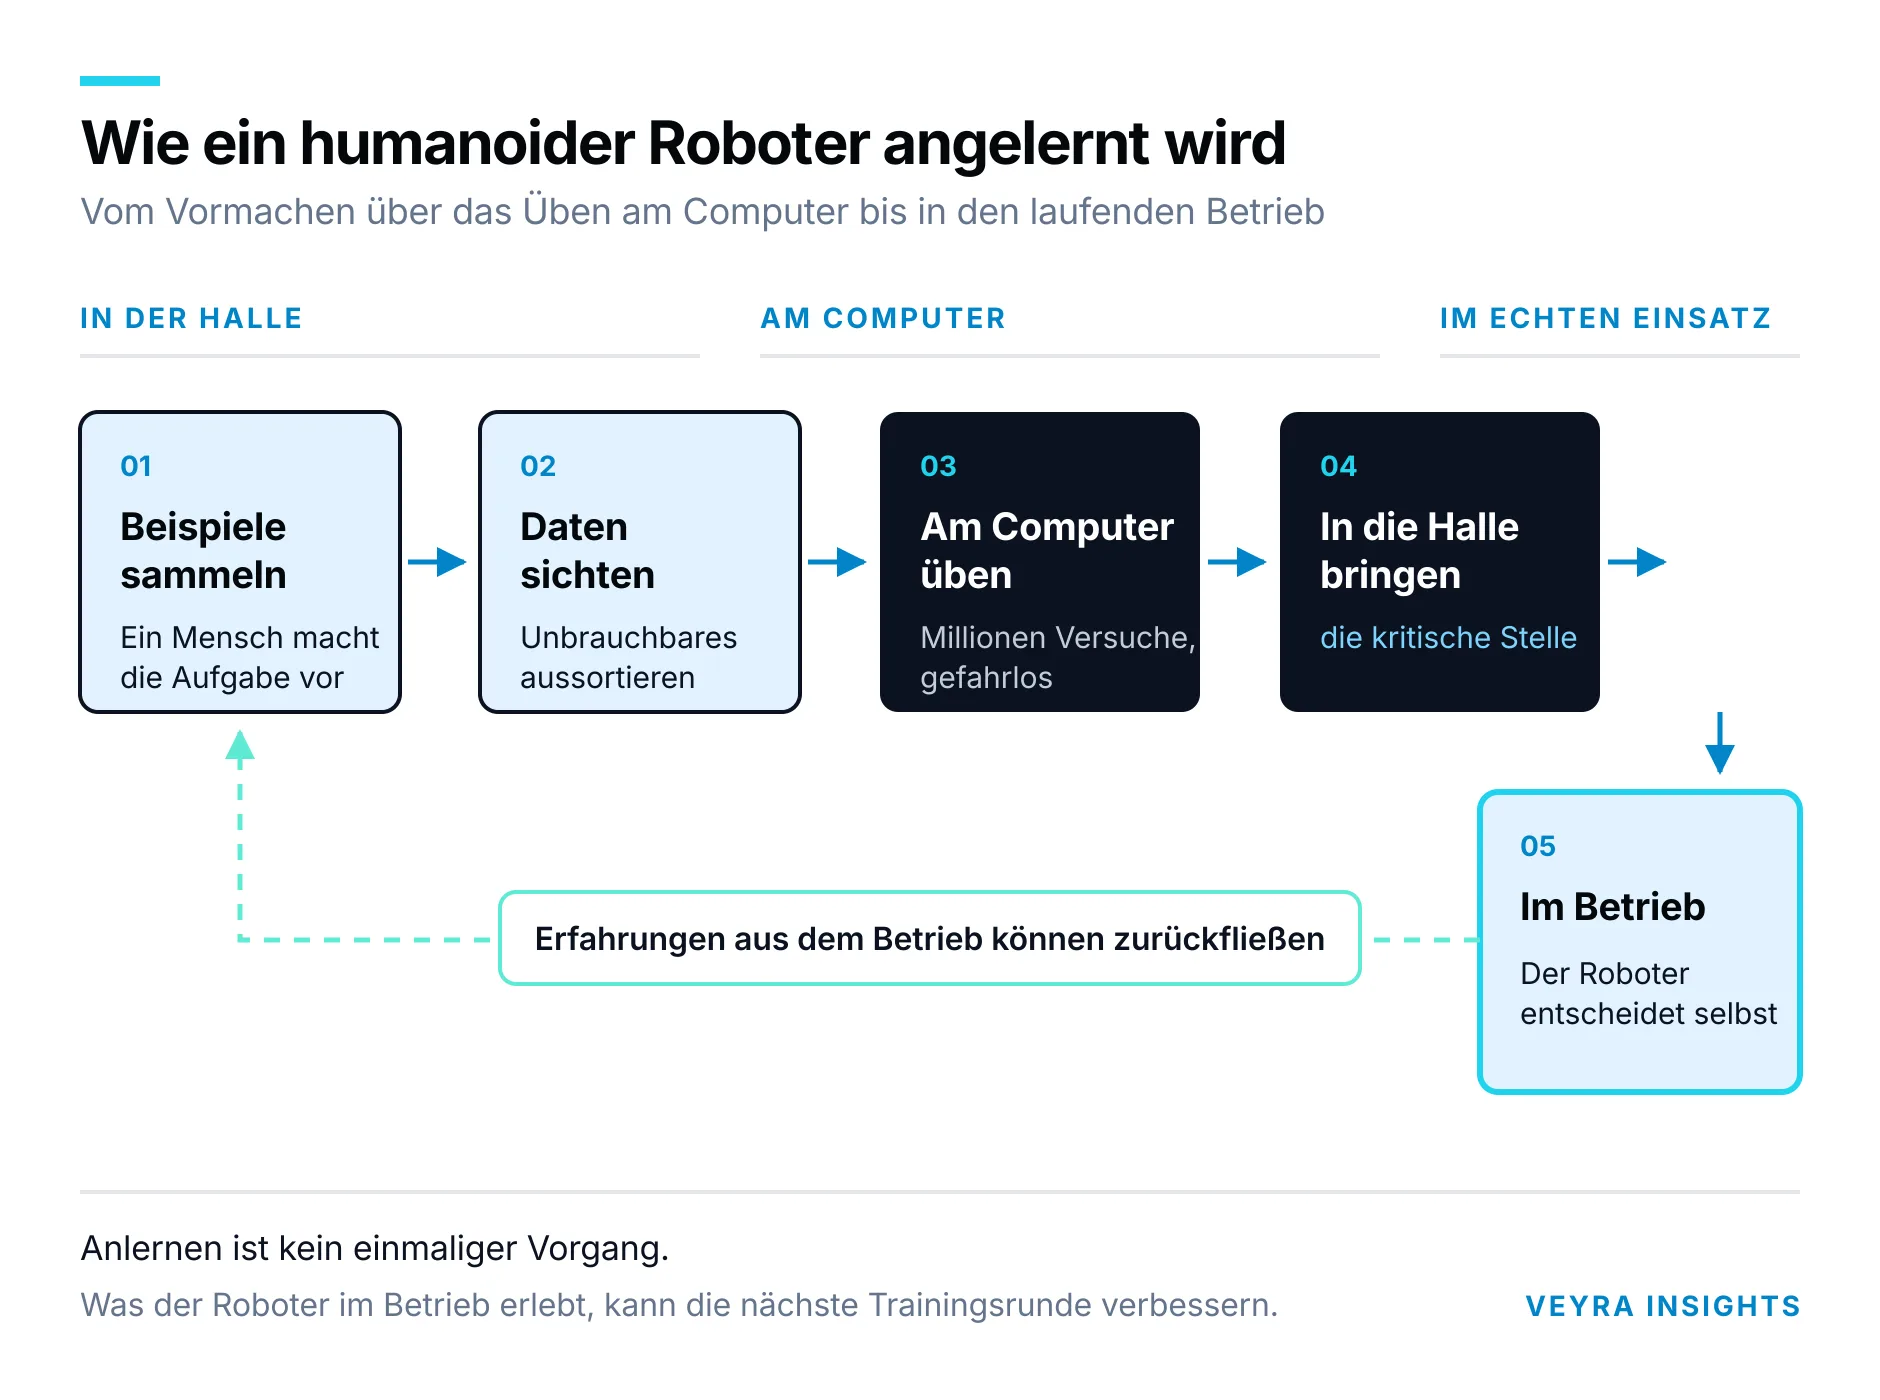
Anlernen ist kein einmaliger Vorgang. Was der Roboter im Betrieb erlebt, kann in die nächste Trainingsrunde einfließen, wenn Aufzeichnung und Nutzungsrechte geregelt sind.
Was am Ende auf dem Roboter läuft
Der Roboter hat drei Arten von Sinnen: Kameras, meist ergänzt um Sensorik zur Abstandsmessung, Sensoren in den Gelenken für Stellung und Kraft, und einen Lagesensor, der ihm sagt, ob er noch gerade steht. Das entspricht ungefähr dem Gleichgewichtsorgan beim Menschen.
Aus diesen Eindrücken muss laufend eine Entscheidung werden. Das Ergebnis des Trainings ist deshalb kein Programm mit Wenn-dann-Regeln, sondern eine erlernte Handlungsregel. In der Branche heißt das Policy.
Ein verbreitetes Missverständnis: Das KI-Modell steuert nicht die Motoren. Es schlägt eine Handlung vor. Erst die Bewegungsregelung, die Sicherheitsfunktionen und die Anbindung an Ihre Anlage machen daraus eine ausführbare Bewegung.
Entsprechend arbeitet nicht alles im selben Takt. Das lernende Modell entscheidet je nach System einige Male bis einige Dutzend Male pro Sekunde. Die Bewegungsregelung darunter arbeitet im Millisekundenbereich, die Sicherheitsüberwachung noch einmal davon getrennt. Eine einzelne Taktrate für „den Roboter“ gibt es deshalb nicht.
Vier Begriffe, die in Gesprächen regelmäßig durcheinandergeraten:
- Training. Das Modell wird mit Daten verändert oder angepasst. Das passiert vor dem Einsatz und später bei Updates, nicht im laufenden Betrieb.
- Inferenz. Das fertige Modell wird angewendet und schlägt Handlungen vor. Das läuft fortlaufend im Betrieb.
- Regelung. Motoren und Gelenke werden nachkorrigiert, im Millisekundentakt.
- Sicherheit. Unabhängige Funktionen begrenzen oder stoppen die Bewegung, jederzeit und unabhängig vom Modell.
Diese vier Begriffe werden häufig vermischt, obwohl sie unterschiedliche Vorgänge bezeichnen.
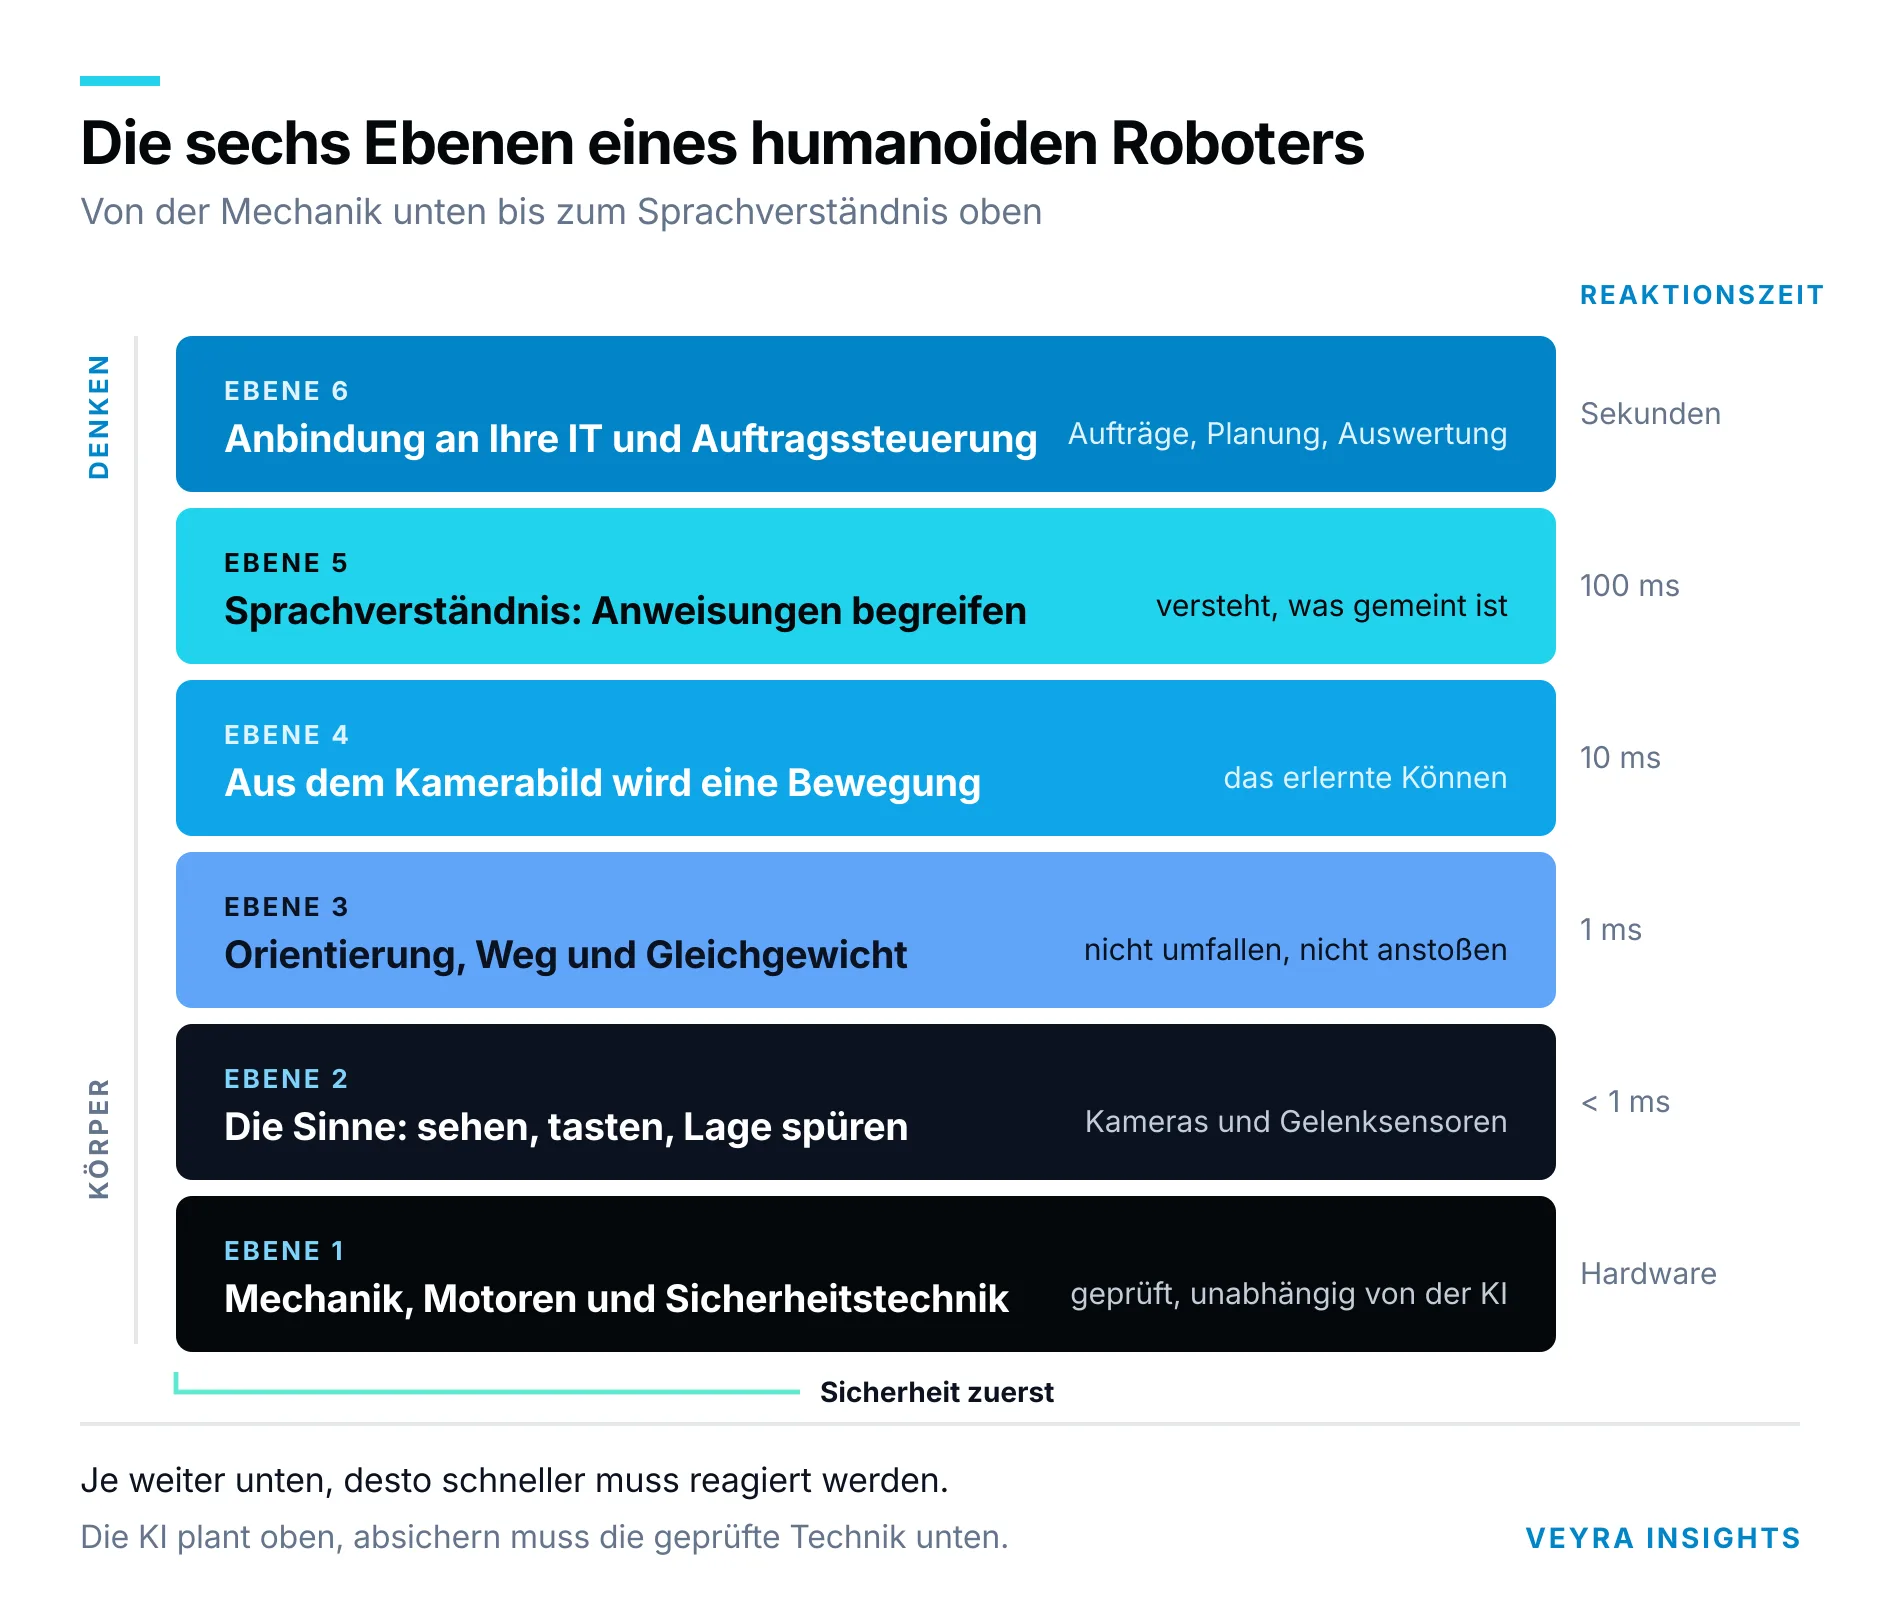
Die sechs Ebenen eines humanoiden Roboters. Unten sitzen Mechanik und Sicherheitstechnik, oben die KI. Je weiter unten, desto schneller muss reagiert werden.
Drei Bausteine moderner Robotersteuerung
Wie ein Roboter zu seinen Bewegungen kommt, beruht auf drei Bausteinen. Sie haben sich nacheinander entwickelt, lösen einander aber nicht ab: In einem heutigen Gerät arbeiten alle drei gleichzeitig.
- Berechnen (klassische Regelungstechnik). Die Bewegung wird aus physikalischen Formeln vorausberechnet. Sehr präzise und mathematisch überprüfbar. Das ist der Grund, warum diese Technik überall dort bleibt, wo es um Sicherheit geht. Sie kommt an ihre Grenze, sobald die Umgebung nicht exakt so ist wie erwartet.
- Lernen (KI-Verfahren). Der Roboter lernt aus Beispielen oder durch eigenes Ausprobieren und macht aus dem Kamerabild direkt eine Bewegung. Deutlich anpassungsfähiger. Der Preis: Man kann im Nachhinein schwer nachvollziehen, warum er sich so entschieden hat.
- Verstehen (Sprachmodelle für Roboter). Die jüngste Generation verbindet Bild, Anweisung und Bewegung. Ein solches Modell kann eine Anweisung wie „Reiche mir den roten Schraubenschlüssel“ mit visuellen und erlernten Zusammenhängen verknüpfen und daraus eine Handlung ableiten. Eine Garantie für zuverlässige oder sichere Ausführung ist das nicht. Der Fachbegriff lautet Vision-Language-Action-Modelle, kurz VLA.
Die Methoden im Detail: Wie ein Roboter eine Aufgabe lernt
Das Anlernen läuft in vier Schritten ab: vormachen, die Aufzeichnungen prüfen, am Computer üben, das Ergebnis einsetzen. Dieses Vorgehen ist in aktuellen Forschungs- und Entwicklungsprojekten weit verbreitet und kein Alleinstellungsmerkmal einzelner Hersteller. Die Unterschiede liegen im Datenbestand, in der Qualität der Simulation und darin, wie gut sich das Gelernte übertragen lässt.
Für Sie als Entscheider ist vor allem interessant, welcher Schritt wie viel Aufwand verursacht und wo er versagt.
Vormachen lassen: Der Mensch führt, der Roboter schaut zu
Ein Mitarbeiter führt die Aufgabe aus und steuert den Roboter dabei fern, über eine VR-Brille, über Handschuhe mit Sensoren oder indem er die Roboterarme führt. Der Roboter zeichnet alles mit: was die Kameras sehen, wie die Gelenke stehen, wie fest zugegriffen wird. Aus vielen solchen Durchgängen lernt er, die Bewegung selbst auszuführen.
Das ist das Prinzip Anlernen, nur mit einer Maschine statt eines neuen Kollegen. Zwei Begriffe, die dabei oft vermischt werden: Die Fernsteuerung des Roboters heißt Teleoperation. Das Lernen aus den dabei aufgezeichneten Demonstrationen heißt Imitation Learning.
Davon zu unterscheiden sind die Zwischenformen im späteren Betrieb: Beim Human-in-the-Loop überwacht ein Mensch dauerhaft mit und greift bei Bedarf ein. Bei der Remote Assistance schaltet sich aus der Ferne nur jemand zu, wenn etwas hakt, oft für mehrere Roboter zugleich.
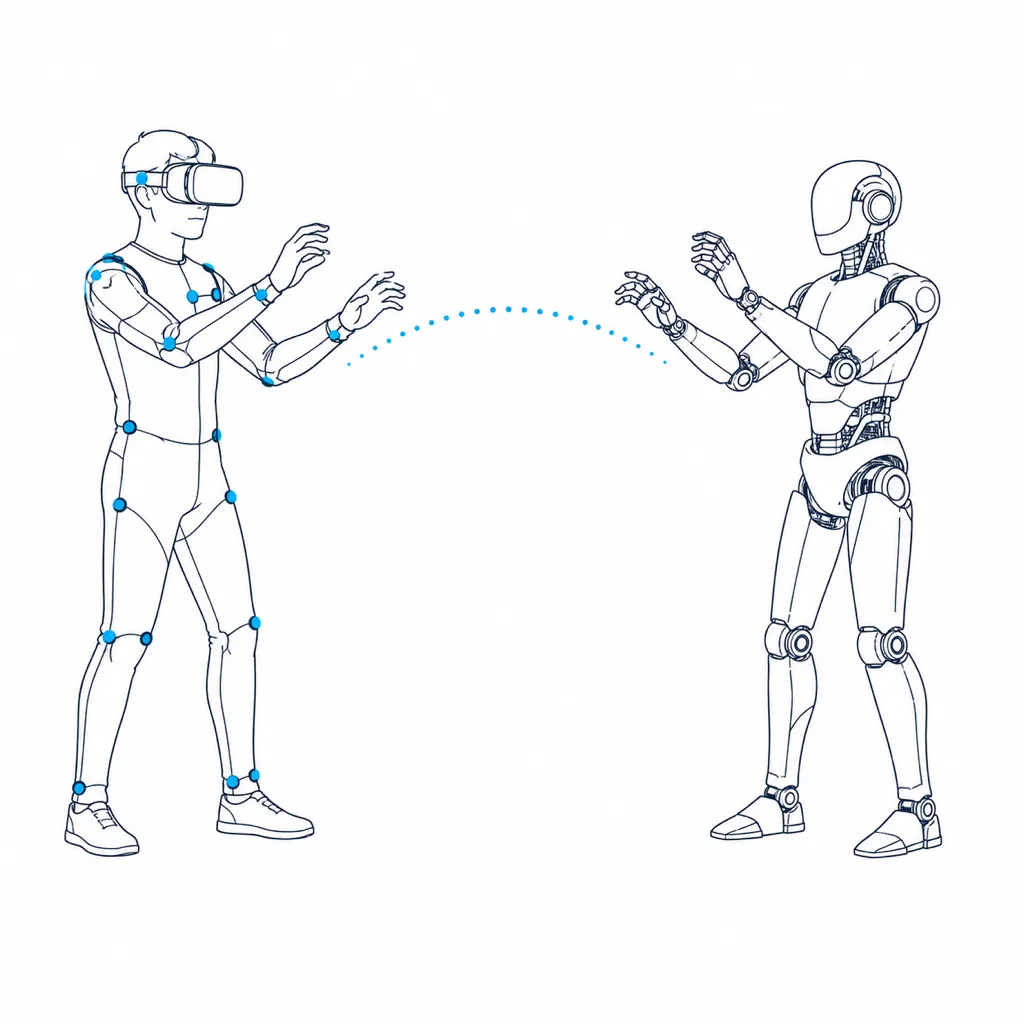
Beim Vormachen wird die Bewegung des Menschen an den Gelenken abgegriffen und auf den Roboter übertragen. Aus vielen solchen Durchgängen entsteht das Trainingsmaterial.
Erfasst werden dabei Handposition, Greifkraft und Kamerabild. Gängige Werkzeuge sind ALOHA (ein offenes Doppelarm-Gestell), UMI (ein Handgreifer mit Kamera), das Exoskelett AirExo-2 sowie Sensoranzüge von Xsens oder Rokoko.
Hier liegt der Aufwand. Wie viele Vorführungen sinnvoll sind, hängt stark von der Aufgabe, der Zahl der Varianten, der Sensorik und der gewünschten Robustheit ab. Eine belastbare Zahl lässt sich erst für Ihren konkreten Anwendungsfall festlegen. Planen Sie den Posten aber von Anfang an ein: Es ist Personalzeit aus Ihrem Betrieb, und sie fällt an, bevor irgendetwas produktiv läuft.
- Stärke: Geht schnell. Für einen klar umrissenen Handgriff genügen oft wenige Stunden Vormachen.
- Schwäche: Der Roboter kann nur, was ihm gezeigt wurde. Steht das Teil anders da als in allen Übungsdurchgängen, scheitert er. Improvisieren kann er nicht.
Prüfen und ordnen: Was nicht taugt, fliegt raus
Zwischen Aufzeichnen und Trainieren liegt ein Schritt, der selten eigens benannt wird. Software prüft die Durchgänge auf Vollständigkeit und Ausreißer, Menschen sichten Stichproben und beschriften sie. Fehlerhafte Durchläufe werden aussortiert, bevor sie ins Training gehen.
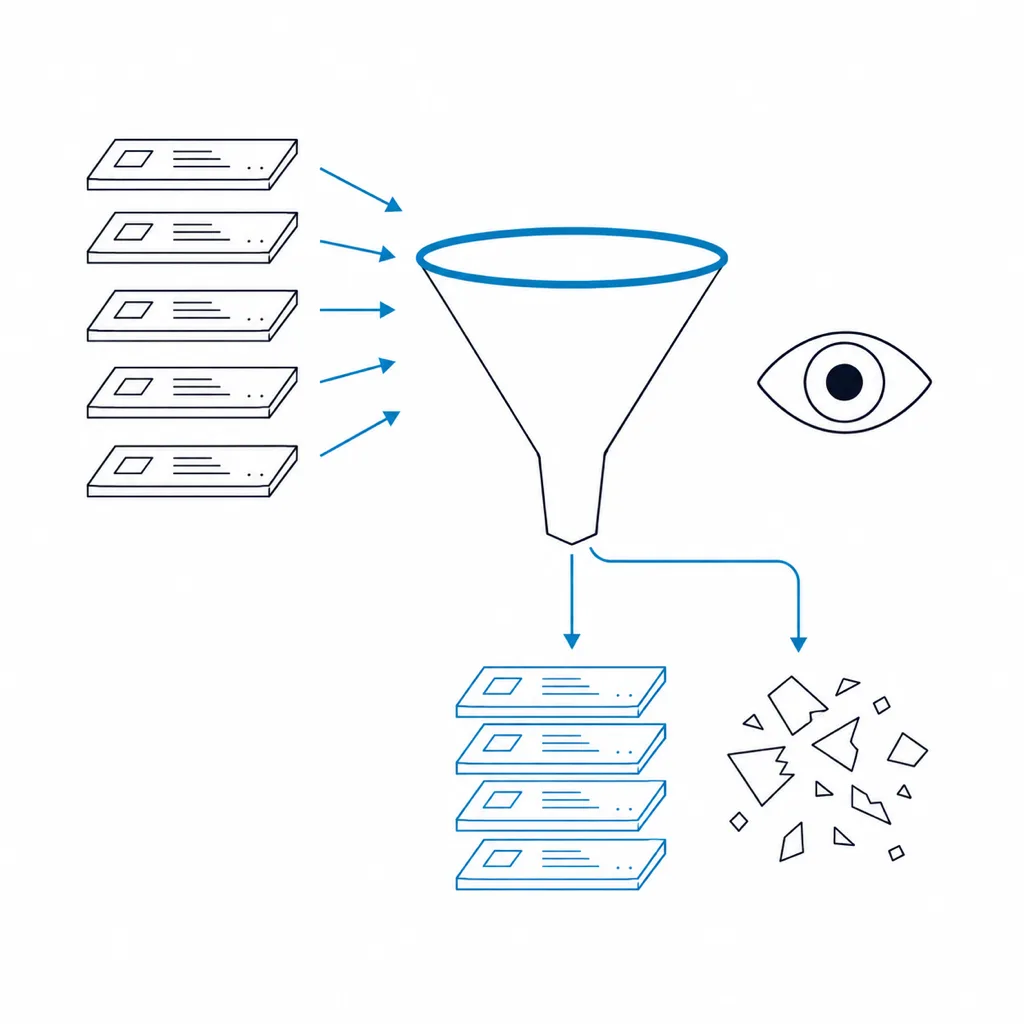
Nicht jede Aufzeichnung taugt als Trainingsmaterial. Software filtert, Menschen sichten stichprobenartig nach.
Qualität vor Menge. Fehlerhafte Beispiele prägen falsche Abläufe ein und fallen erst im Betrieb auf. Wer hier spart, zahlt später beim Nachjustieren.
Üben lassen: Millionen Versuche am Computer
Statt vorzumachen, lässt man den Roboter selbst probieren, allerdings nicht in der Halle, sondern in einer Computernachbildung davon. Dort kann er millionenfach hinfallen, ohne dass Hardware zu Bruch geht. Jeder gelungene Schritt wird positiv bewertet, jeder Sturz negativ. Nach genügend Durchläufen hat er heraus, wie es geht.
Der Fachbegriff dafür lautet Reinforcement Learning, auf Deutsch bestärkendes Lernen. Ihm verdanken die Roboter in den Videos, dass sie über Schotter laufen, ohne umzukippen.
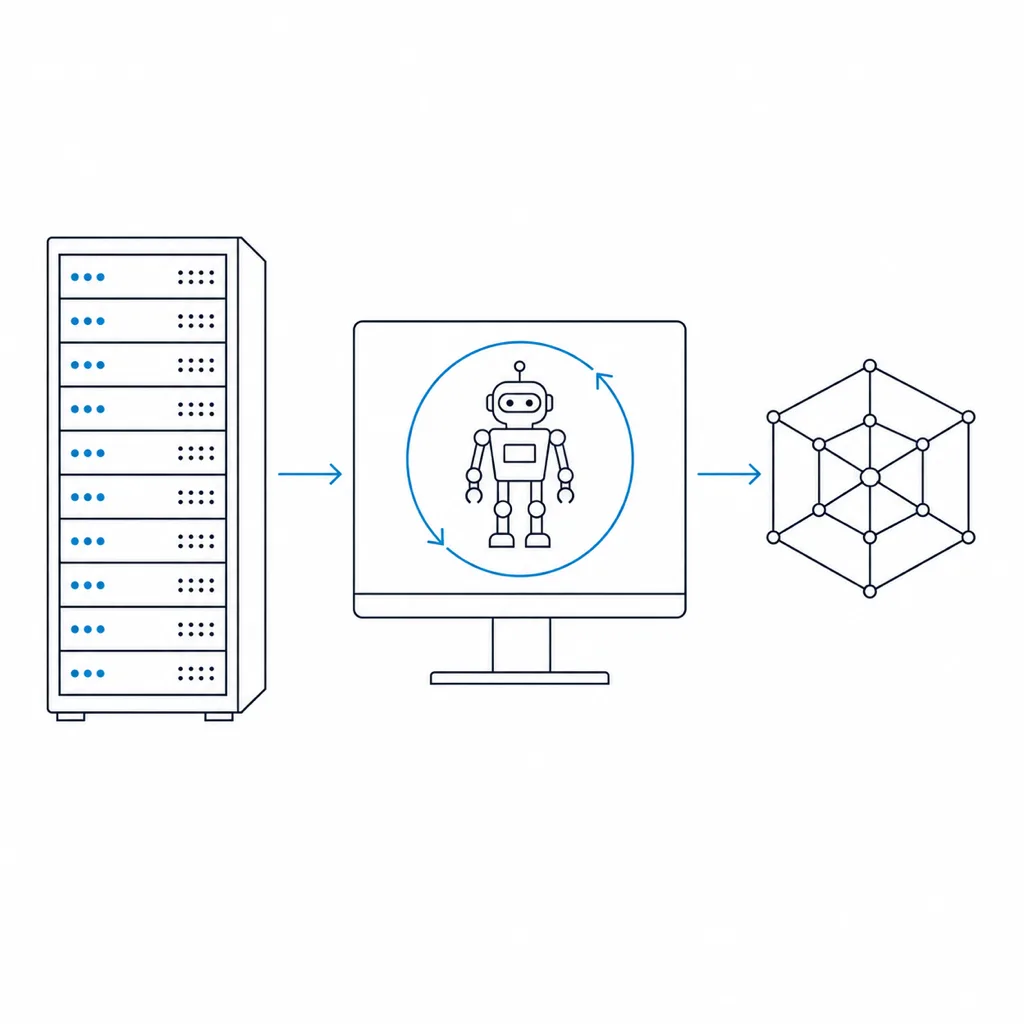
Geübt wird auf Rechenzentrumsleistung: Der Roboter wiederholt die Aufgabe in der Simulation millionenfach, bis daraus ein brauchbares Modell wird.
Gerechnet wird in einem GPU-Rechenzentrum, geübt in Simulationsumgebungen wie NVIDIA Isaac Sim, dem offenen MuJoCo oder dem auf Geschwindigkeit ausgelegten Genesis. Ein Grundmodell von Grund auf zu rechnen, ist ein Vorhaben in der Größenordnung eines eigenen Forschungsprojekts und für einzelne Anwenderunternehmen praktisch nie der richtige Weg. Sie werden stattdessen ein vorhandenes Modell an Ihre Aufgabe anpassen. Dieses Nachjustieren heißt Fine-Tuning und kostet um Größenordnungen weniger Rechenzeit.
- Stärke: Erzeugt robuste Bewegung. Ein entsprechend trainiertes und getestetes System stabilisiert sich nach vielen Störungen selbst wieder, etwa nach einem seitlichen Stoß.
- Schwäche: Die Bewertungsregeln zu formulieren ist knifflig. Und der Roboter findet mitunter Tricks, die nur in der Computerwelt funktionieren, etwa eine Bewegung, die eine Ungenauigkeit der Nachbildung ausnutzt.
Die eigentliche Hürde: vom Computer in die echte Halle
Was in der Simulation läuft, läuft noch lange nicht in Ihrer Halle. Die Nachbildung ist immer eine Vereinfachung. Der echte Boden ist rutschiger, das echte Getriebe hat Spiel, der echte Motor wird warm und reagiert dann anders. Diese Lücke ist das zentrale Problem der Branche. Sie heißt Reality Gap, und sie zu schließen nennt man Sim-to-Real.
Drei Verfahren helfen dabei:
- Bedingungen absichtlich durcheinanderbringen (Domain Randomization). Beim Üben werden Bodenhaftung, Gewichte, Licht und Verzögerungen laufend zufällig verändert. Wer unter ständig wechselnden Bedingungen gelernt hat, kommt mit der echten Halle besser zurecht als jemand, der immer nur eine perfekte Umgebung kannte.
- Die echte Maschine vermessen. Getriebespiel, Wärmeverhalten und Trägheit des realen Roboters werden gemessen und in die Computernachbildung eingepflegt, damit diese der Wirklichkeit näherkommt. Je genauer dieses Abbild wird, desto eher spricht man von einem digitalen Zwilling.
- Nachjustieren im Betrieb. Über das am Computer Gelernte legt man eine zweite, kleine Lernschicht, die auf dem echten Roboter die verbleibenden Abweichungen in Echtzeit ausgleicht.
Simulationsergebnisse allein sagen deshalb wenig aus. Aussagekräftig wird es erst mit dem, was beim Übertragen in die reale Umgebung passiert ist.
Sprechen statt programmieren: die jüngste Generation
Bisher musste jede neue Aufgabe eigens antrainiert werden. Die neueste Modellgeneration ändert das. Sie verbindet Kamerabild und Anweisung mit Bewegung, ungefähr wie ein Chatbot, der zusätzlich Hände hat. Die Anweisung kommt je nach System als Text oder über eine vorgeschaltete Spracherkennung. Das Modell verknüpft sie mit gelernten visuellen und sprachlichen Zusammenhängen, etwa dass ein Glas anders anzufassen ist als ein Metallteil. Eine Garantie, dass es das Glas zuverlässig erkennt oder sicher greift, ist das nicht.
Solche Systeme heißen VLA-Modelle (Vision-Language-Action). Für das ganze Feld, also KI mit einem Körper statt nur Text und Bild, haben sich die Begriffe Physical AI und Embodied AI eingebürgert. Bekannte Beispiele sind RT-2 von Google DeepMind und π0 von Physical Intelligence.
Ein Modell, das viele Aufgaben abdecken soll, wird als Generalist Policy bezeichnet. Das bedeutet nicht, dass der Roboter jede neue Tätigkeit ohne Anpassung beherrscht. Neue Aufgaben lassen sich aber viel schneller einrichten. Dafür brauchen diese Modelle viel Rechenleistung, entweder an Bord des Roboters oder über eine sehr schnelle Netzwerkverbindung. Beides kostet Geld und stellt Anforderungen an Ihre Infrastruktur.
Warum Daten der Engpass sind
Ein Sprachmodell kann auf dem gesamten Internet lernen. Für körperliche Arbeit fehlt so etwas. Kein Archiv der Welt enthält Millionen Aufzeichnungen davon, wie Menschen Bauteile einlegen oder Kisten stapeln. Daran hängt der Fortschritt der Branche. Drei Quellen werden kombiniert:
- Echte Aufzeichnungen aus dem Vormachen. Beste Qualität, aber jede Stunde kostet Personalzeit. Schwer in großem Umfang zu bekommen.
- Geteilte Datenbestände. Forschungseinrichtungen legen ihre Aufzeichnungen zusammen, damit Modelle nicht bei null anfangen müssen. Aus solchen Beständen entstehen große vortrainierte Grundmodelle, sogenannte Foundation Models. Open X-Embodiment bündelt über eine Million Durchgänge von mehr als 22 Robotertypen, DROID rund 76.000 Aufzeichnungen aus etwa 350 Stunden. EgoDex ist anders gelagert: Es enthält keine Roboterdaten, sondern Videos menschlicher Handbewegungen aus der Ich-Perspektive, aus denen Modelle Greifverhalten ableiten sollen.
- Am Computer erzeugte Daten. Simulationen produzieren beliebig viele Übungsdurchläufe, ohne dass ein Mensch dabei sein muss. Günstig und schnell, aber immer mit der Reality Gap behaftet.
Für Ihre Projekte heißt das: Die Daten aus Ihrem Betrieb sind wertvoll. Wer sie erzeugt und wem sie gehören, sollte im Vertrag stehen, bevor der erste Roboter in die Halle rollt.
Einsetzen: Wo das Modell am Ende läuft
Das fertige Modell läuft auf dem Roboter selbst oder, je nach Bauart, auf einem Rechner daneben. Bei der jüngsten Generation ist es ein VLA-Modell, das Kamerabild, Anweisung und Bewegung in einem System verbindet.
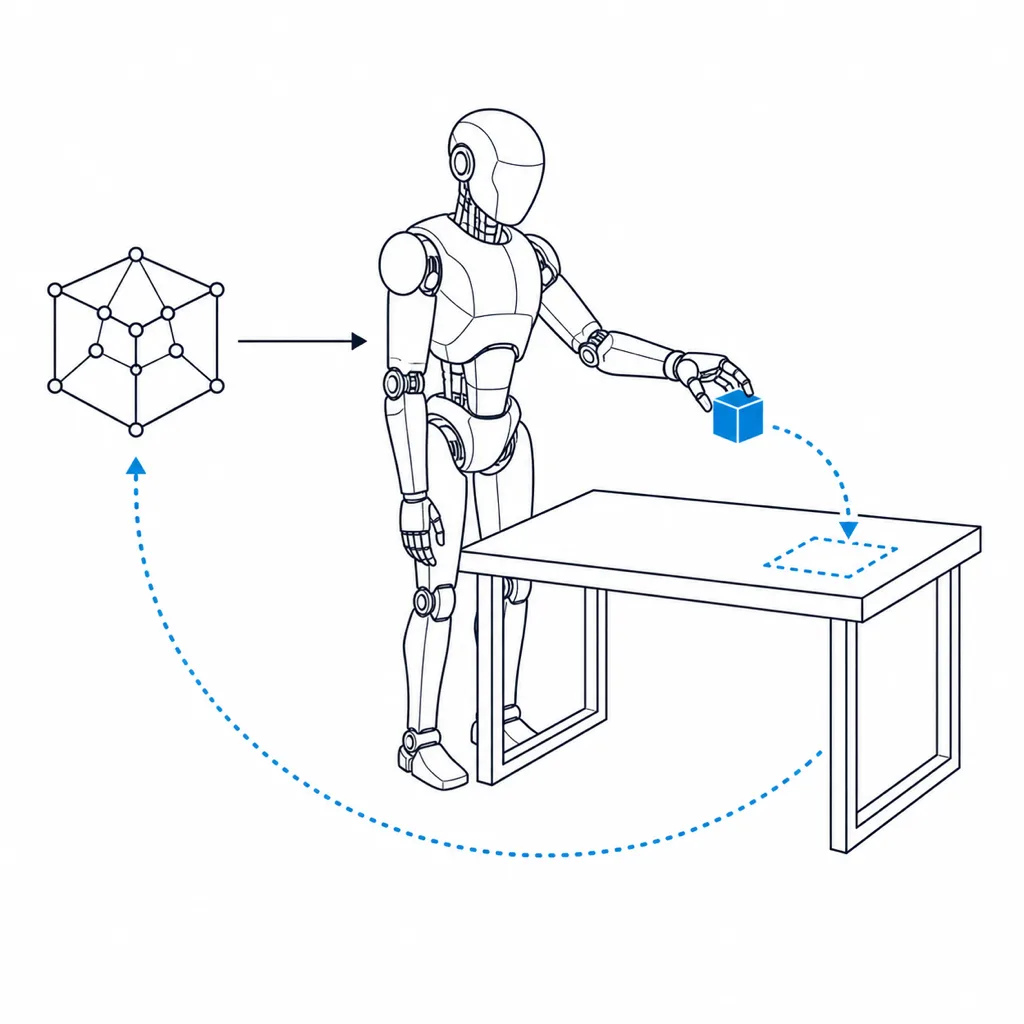
Im Einsatz kann sich der Kreis schließen: Was der Roboter erlebt, fließt in die nächste Modellversion ein, sofern Aufzeichnung, Nutzungsrechte und Freigaben geregelt sind.
Der Kreis kann sich schließen. Damit ist das Anlernen nicht abgeschlossen, sondern geht in den Betrieb über. Ob die im Betrieb entstehenden Daten überhaupt genutzt werden dürfen, hängt von Aufzeichnung, Nutzungsrechten und Freigaben ab. Wem sie gehören, entscheidet darüber, wer von der Verbesserung profitiert.
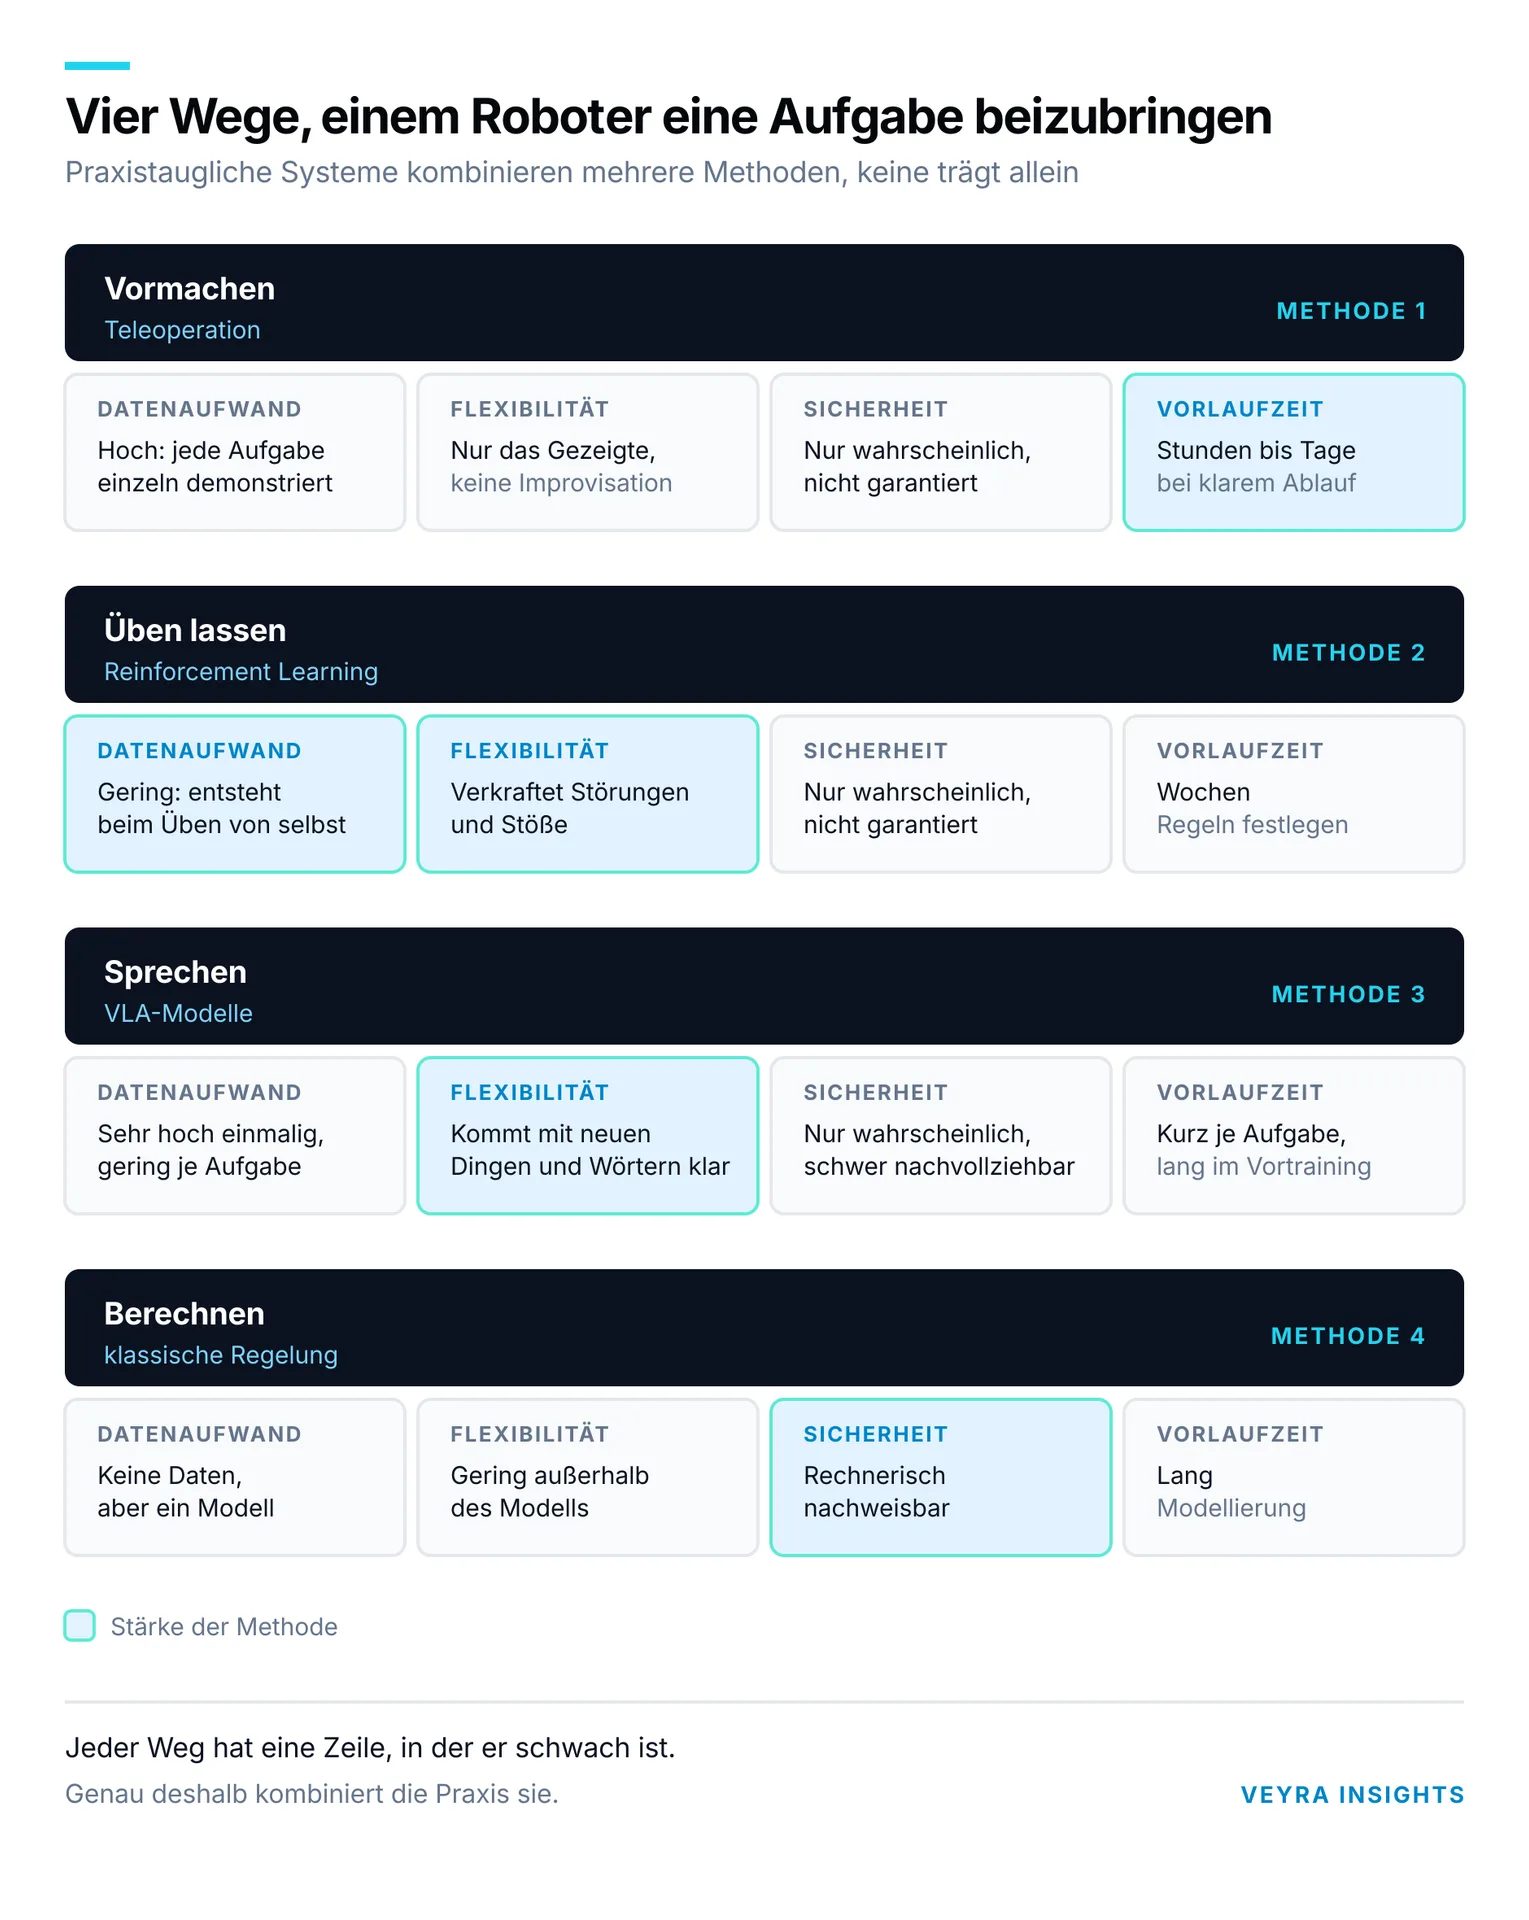
Vier Wege im Vergleich. Jeder hat eine Zeile, in der er schwach ist. Deshalb kombiniert die Praxis sie.
Zwei Fragen, die vor allem anderen geklärt sein müssen
Ein im Labor beeindruckender Roboter nützt im Betrieb wenig, wenn zwei Dinge ungeklärt sind: wer für sein Verhalten geradesteht und wem die Daten gehören, die er dabei erzeugt. Beides gehört an den Anfang eines Projekts, nicht ans Ende.
Warum KI allein keine Sicherheitsfunktion ist
Bevor Sie mit einem Anbieter über Sicherheit sprechen, sollten Sie einen grundsätzlichen Konflikt kennen.
Ein allgemeines KI-Modell liefert Wahrscheinlichkeiten. Es erkennt einen Menschen mit hoher Wahrscheinlichkeit, und genau darin liegt das Problem: Eine Wahrscheinlichkeit ist für sich genommen kein Nachweis für eine Sicherheitsfunktion. Sicherheitsfunktionen müssen für die konkrete Anwendung beherrscht, überprüfbar und validiert sein. Maßgeblich sind ISO 10218-1 und ISO 10218-2, beide 2025 in überarbeiteter Fassung erschienen, ergänzt um ISO/TS 15066 für kollaborierende Industrieroboter. Diese Normen sind auf industrielle Robotersysteme zugeschnitten und lassen sich nicht ohne Weiteres auf jede humanoide oder mobile Anwendung übertragen.
Gelöst wird das durch eine Zweiteilung, die man sich wie Fahrer und Bremsassistent vorstellen kann:
- Oben entscheidet die KI. Sie erkennt die Lage, plant die Bewegung und gibt vor, was passieren soll.
- Unten wacht die Sicherheitssteuerung. Ein sicherheitsgerichtetes, validiertes und je nach Anwendungsfall zertifiziertes System, technisch oft eine Safety-SPS mit eigener Sensorik, setzt Überwachungs- und Begrenzungsfunktionen um, je nach Architektur für Kraft, Geschwindigkeit, Abstand oder sichere Zustände. Überschreitet die KI eine Grenze, greift es ein und stoppt die Bewegung, unabhängig davon, was die KI wollte.
Die Frage an jeden Anbieter lautet deshalb nicht „Wie sicher ist Ihre KI?“, sondern: Ist die Sicherheitstechnik von der KI getrennt, eigenständig geprüft, validiert und für unsere konkrete Anwendung nachgewiesen?
Eine unabhängige, sicherheitsgerichtete Steuerung ist allerdings nur ein Baustein. Ob Sie eine Anwendung mit Menschen betreiben dürfen, entscheidet sich erst über das Gesamtsystem: Risikobeurteilung der konkreten Anwendung, Schutzmaßnahmen und Integration, festgelegte Betriebsarten und Geschwindigkeiten, Werkzeug und Lasten, Konformitätsbewertung mit CE-Kennzeichnung für die Gesamtanlage, Abnahme, klare Verantwortlichkeiten sowie Schulung der Beschäftigten. Ein zertifiziertes Bauteil macht daraus noch keine zulässige Anlage.
Wem gehören die Daten, die im Betrieb entstehen?
Ein humanoider Roboter kann in Ihrer Halle fortlaufend Bild- und Sensordaten erfassen, je nach System dauerhaft, ereignisbezogen oder nur während bestimmter Aufgaben. Er sieht dabei Ihre Abläufe, Ihre Bauteile und Ihre Mitarbeitenden. Das berührt Betriebsgeheimnisse, Datenschutz und je nach Ausgestaltung die betriebliche Mitbestimmung. Drei Fragen gehören vor den Pilotbetrieb geklärt:
- Bleiben die Aufnahmen auf Rechnern in Ihrem Haus, oder fließen sie in die Datensammlung des Herstellers?
- Werden Mitarbeitende und schützenswerte Bauteile im Video automatisch unkenntlich gemacht?
- Ist vertraglich ausgeschlossen, dass Ihr Prozesswissen über das trainierte Modell bei anderen Kunden des Herstellers landet?
Was alles zusammenkommen muss, bis der Roboter sich bewegt
Die vier Schritte des Anlernens greifen im Betrieb ineinander. Zwischen dem ersten Anlernen und der ersten produktiven Bewegung in Ihrer Halle liegen fünf Stationen, und jede kann ein Projekt stoppen. Sie zeigen, wo ein Vorhaben gerade wirklich steht.
Station 1: Die Aufgabe muss überhaupt lernbar sein
Nicht jede Tätigkeit eignet sich. Noch vor dem ersten Übungsdurchgang entscheidet sich, ob die Aufgabe überhaupt in einer Form vorliegt, aus der ein Roboter lernen kann.
Gut lernbar ist eine Aufgabe, wenn ein Mensch sie zuverlässig vormachen kann, wenn Erfolg und Misserfolg eindeutig erkennbar sind und wenn die Varianten überschaubar bleiben. „Kiste vom Band nehmen und auf die Palette stellen“ erfüllt das. „Auffälligkeiten melden“ nicht. Dort ist schon unklar, was Erfolg überhaupt bedeutet.
Woran Sie es merken: Wenn Sie die Aufgabe einem neuen Mitarbeiter nicht in fünf Minuten zeigen könnten, wird sie auch für den Roboter schwierig.
Station 2: Es braucht Beispiele in ausreichender Zahl und Breite
Als erste Planungsgröße können mehrere Dutzend Vorführungen je Aufgabe sinnvoll sein. Eine allgemeingültige Zahl gibt es nicht, sie hängt von Aufgabe, Varianten, Sensorik und gewünschter Robustheit ab. Wichtig ist die Breite: unterschiedliche Positionen, wechselndes Licht, Teile in verschiedenen Zuständen, auch die Fälle, in denen etwas schiefgeht.
Hier entsteht ein Aufwand, der leicht unterschätzt wird. Jemand muss die Durchgänge fahren, und zwar jemand, der den Prozess kennt. Das ist Personalzeit aus dem eigenen Betrieb, nicht nur technischer Aufwand.
Woran Sie es merken: Wenn niemand beziffern kann, wie viele Demonstrationsstunden ein Anwendungsfall braucht und wer sie leistet, ist der Aufwand nicht durchgerechnet.
Station 3: Das Gelernte muss den Sprung in die Wirklichkeit überstehen
An dieser Station brauchen die meisten Projekte länger als geplant. Was am Computer zuverlässig lief, trifft nun auf einen Boden mit anderer Haftung, auf Beleuchtung, die sich über den Tag ändert, und auf Maschinen, die Vibrationen erzeugen.
Wie mit dieser Phase umgegangen wird, sagt viel über die Erfahrung der Beteiligten. Üblich ist: die reale Maschine vermessen, die Bedingungen schon beim Üben variieren und mit einer Nachjustierphase vor Ort rechnen.
Woran Sie es merken: Wenn im Projektplan zwischen „Training abgeschlossen“ und „produktiv“ keine eigene Phase für Nachjustierung, Tests und Abnahme steht, fehlt wahrscheinlich ein wichtiger Projektschritt.
Station 4: Die Sicherheitstechnik muss unabhängig funktionieren
Die getrennte Sicherheitssteuerung, die weiter oben beschrieben ist, muss nicht nur vorhanden sein. Entscheidend ist die Bewertung Ihrer konkreten Anwendung: Risikobeurteilung, Schutzmaßnahmen, Konformitätsbewertung und Abnahme. Für Ihre Planung wichtig: Dieser Strang läuft nicht nebenbei mit. Er hat eigene Fristen und beginnt idealerweise, bevor der erste Roboter geliefert wird. Wer dabei welche Rolle übernimmt, gehört vorher vertraglich geklärt.
Woran Sie es merken: Steht im Projektplan ein eigener Abschnitt für Gefährdungsbeurteilung und Abnahme, mit Terminen und einem Namen dahinter?
Station 5: Der Betrieb muss das System tragen
Der Roboter läuft. Und braucht ab jetzt jemanden. Wer merkt, wenn die Erfolgsquote sinkt? Wer entscheidet bei einer Störung, ob weitergefahren oder gestoppt wird? Wer erklärt der Belegschaft, was das System eigentlich tut?
Diese Rollen entstehen nicht von selbst. Projekte scheitern selten an der Technik und häufig daran, dass nach dem Pilotbetrieb niemand zuständig ist.
Woran Sie es merken: Steht im Projektplan ein Name für den laufenden Betrieb, oder endet er mit der Inbetriebnahme?
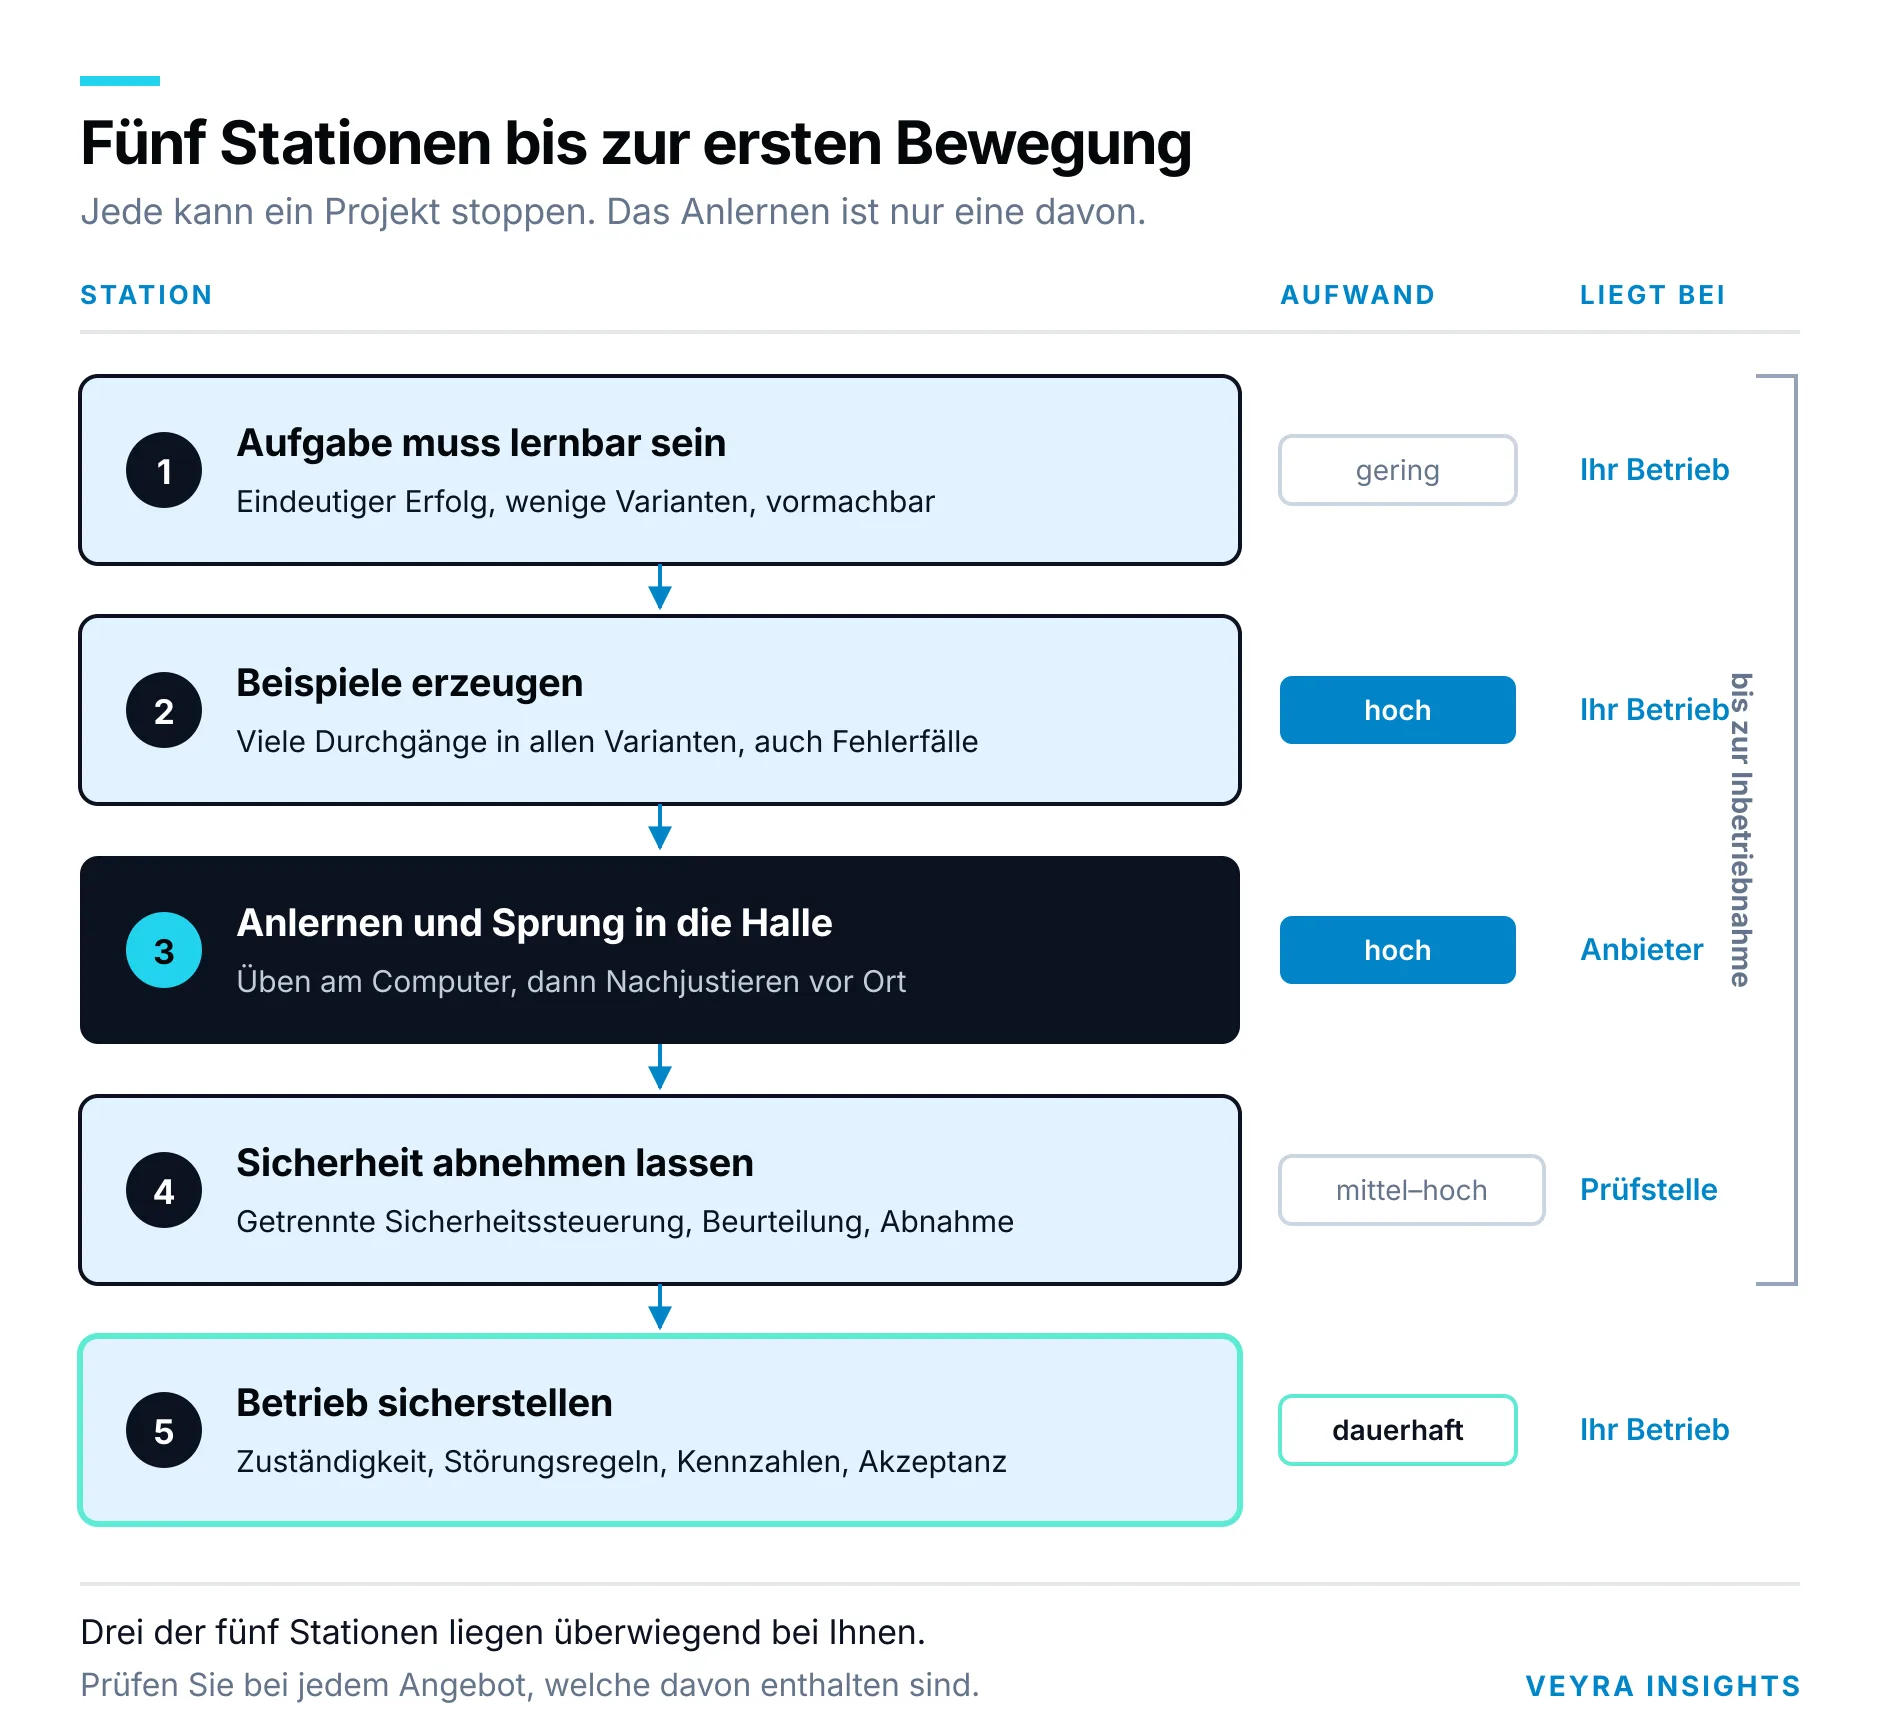
Drei der fünf Stationen liegen überwiegend in Ihrem Betrieb. Das eigentliche Anlernen ist nur eine davon.
Wo die Kosten tatsächlich entstehen
Kalkulationen für scheinbar dieselbe Aufgabe liegen oft weit auseinander, obwohl dieselbe Hardware darin steht. Der Grund ist meist nicht der Preis der Maschine, sondern welche der fünf Stationen mitgerechnet sind und welche stillschweigend im eigenen Betrieb landen.
Diese fünf Posten gehören ausdrücklich benannt:
- Wer erzeugt die Trainingsbeispiele, wie viele Stunden sind dafür veranschlagt und aus wessen Personal kommen sie?
- Ist eine Nachjustierphase vor Ort eingeplant, mit eigenem Zeitfenster nach dem Training?
- Wer führt Gefährdungsbeurteilung und Abnahme durch, und ist der Aufwand beziffert?
- Wer betreut das System nach der Inbetriebnahme, in welcher Reaktionszeit und zu welchen Kosten?
- Wem gehören die im Betrieb erzeugten Daten, und wer darf sie wofür nutzen?
Fehlt einer dieser Posten in der Rechnung, verschwindet er nicht. Er ist nur noch nicht beziffert.
Woran Sie erkennen, ob ein System produktionsreif ist
Zwischen einer gelungenen Vorführung und einem System, das eine Schicht durchhält, liegen Welten. Drei Stufen lassen sich unterscheiden. In der Darstellung geraten sie oft durcheinander.
- Demo. Beweist, dass etwas unter ausgewählten Bedingungen möglich ist. Beleuchtung, Teile und Ablauf sind vorbereitet, und meist läuft die Aufnahme so lange, bis ein Durchgang gelingt.
- Pilot. Prüft, ob es unter definierten Betriebsbedingungen wiederholbar funktioniert, mit Ihren Teilen, in Ihrer Halle, über einen vereinbarten Zeitraum.
- Produktionsreife. Verlangt zusätzlich abgenommene Sicherheit, Wartbarkeit, messbare Verfügbarkeit, geklärte Rollen, kalkulierte Kosten und einen geregelten Umgang mit Modellaktualisierungen.
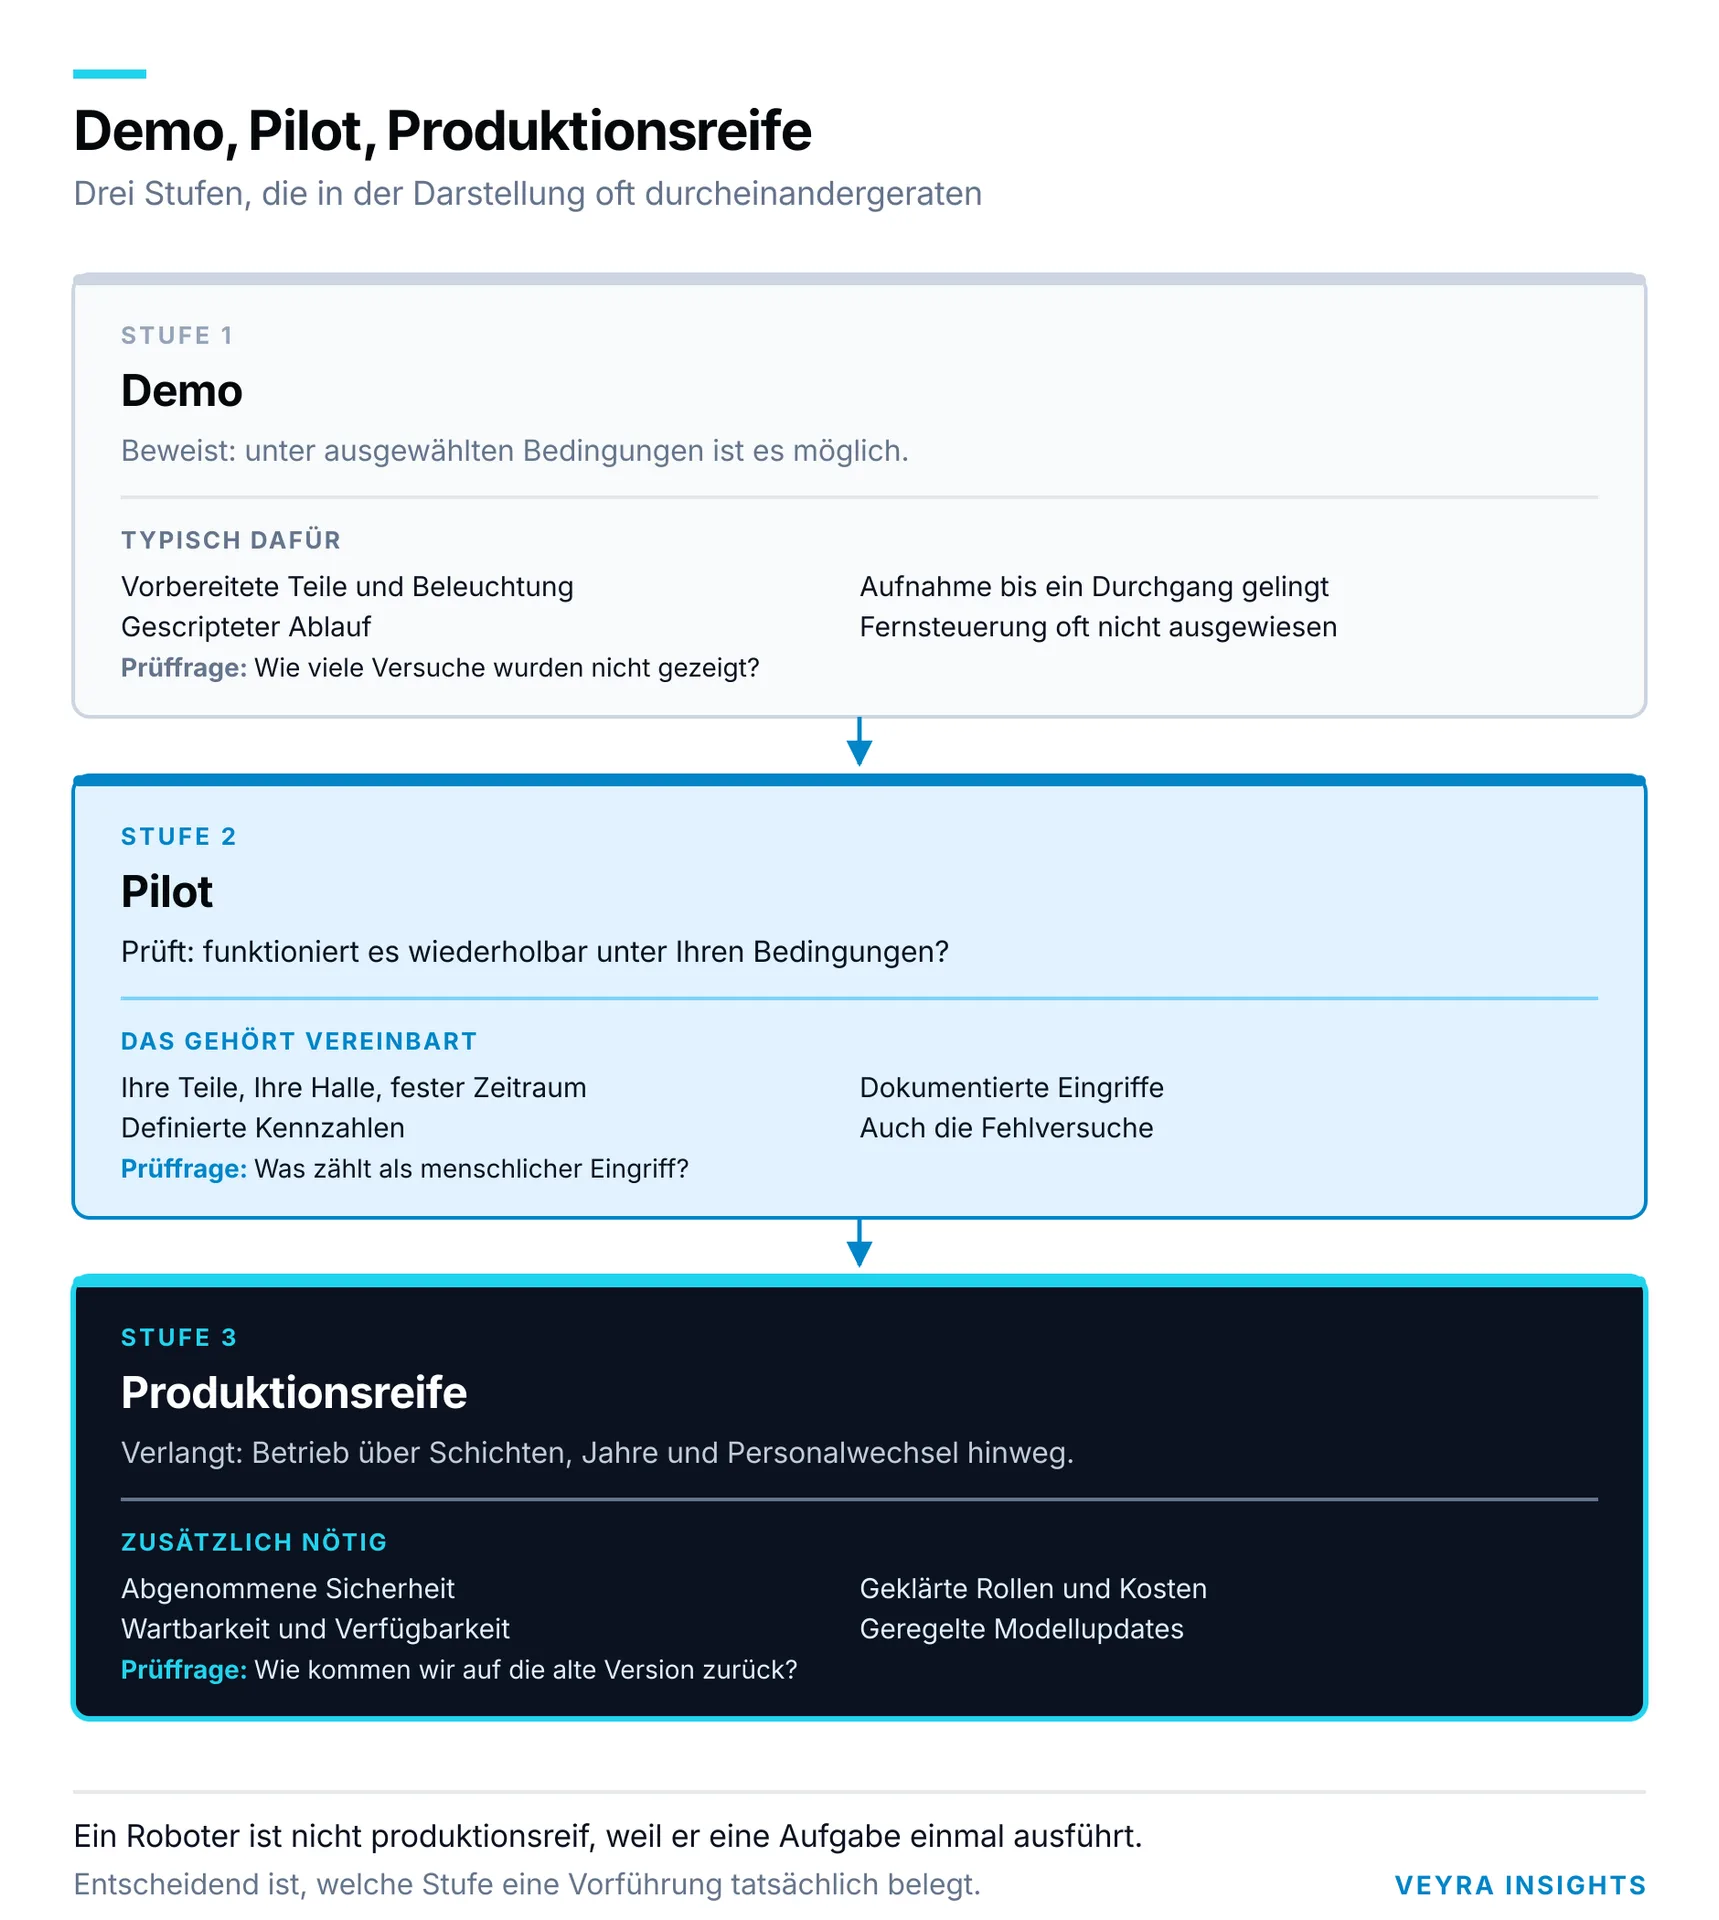
Bei vielen öffentlich gezeigten Demos fehlen die Daten, um Produktionsreife zu belegen. Ordnen Sie sie deshalb zunächst als Demo- oder Pilotnachweis ein. Jede Stufe hat eine Frage, die den Unterschied sichtbar macht.
Welche Kennzahlen Sie vereinbaren sollten
Eine einzelne Zahl trägt nicht. Vereinbaren Sie vor dem Pilotbetrieb dieses Bündel, jeweils mit Definition:
- Autonomiequote: Anteil der Durchläufe ohne menschliches Eingreifen. Legen Sie vorher fest, was als Eingriff zählt, ob eine Fernfreigabe dazugehört, über welchen Zeitraum gemessen wird und wie viele Versuche in die Auswertung gehen.
- Erfolgsquote: Anteil der Durchläufe mit dem gewünschten Ergebnis, unabhängig davon, ob jemand eingegriffen hat. Vorsicht bei Angaben wie Zero-Shot oder Few-Shot, also Erfolg ohne oder mit sehr wenigen Beispielen: Sie gelten immer nur unter bestimmten Bedingungen.
- Eingriffe pro Stunde: Macht den Betreuungsaufwand sichtbar, den eine Prozentzahl verdeckt.
- Zeit bis zur Wiederaufnahme: Wie lange steht der Prozess nach einer Störung?
- Taktzeit und Verfügbarkeit: Die Kennzahlen, die Sie aus Ihrer Anlagenwelt ohnehin kennen.
- Sicherheitsstopps, Ausschuss und Nacharbeit: Fallen sonst unter den Tisch, verursachen aber echte Kosten.
Wichtig ist außerdem, wie sich diese Werte verändern, wenn neue Teile kommen, das Licht wechselt oder eine andere Schicht arbeitet. Ein Wert aus einer einzigen guten Woche sagt wenig.
Sim-to-Real: Was Sie sich zeigen lassen sollten
Der Umgang mit dem Sprung vom Computer in die Halle ist ein besonders aussagekräftiger Reifeindikator. Aufschlussreich sind diese Punkte:
- Wurde die reale Maschine vermessen und sind die Werte in die Simulation zurückgeflossen?
- Welche Parameter wurden beim Üben variiert, und in welchen Bereichen?
- Unter welchen Bedingungen wurde außerhalb des Trainings getestet?
- Wie viele reale Versuche gab es, und wie sind sie ausgegangen?
- Werden Fehlerfälle und Abbrüche offen dokumentiert oder nur die gelungenen Durchgänge gezeigt?
- Wie lange dauert die Nachjustierung vor Ort erfahrungsgemäß, und wovon hängt das ab?
- Wird nach jeder Modelländerung erneut getestet?
Wo diese Punkte belastbar dokumentiert sind, ist der Schritt schon mehrfach gemacht worden. Wo sie offenbleiben, steht er noch bevor.
Modellupdates: die unterschätzte Betriebsfrage
Ein Modell, das im Betrieb weiterlernt, verändert das Verhalten des Roboters. Das ist keine gewöhnliche Softwareaktualisierung, sondern eine Änderung an einer Maschine, die neben Menschen arbeitet. Vor dem Regelbetrieb gehört geklärt:
- Welche Daten fließen in eine neue Version ein?
- Wer gibt sie frei, und auf welcher Grundlage?
- Wird nach dem Update erneut validiert, und in welchem Umfang?
- Wie kommen Sie auf die vorherige Version zurück, wenn die Ergebnisse schlechter werden?
- Wer dokumentiert Änderungen, und wie lange werden sie aufbewahrt?
Sicherheit: Wer wofür geradesteht
Zum Schluss die Rollenverteilung, die in Projekten am häufigsten unklar bleibt. Sicherheit ist nicht dasselbe wie „die KI erkennt Menschen zuverlässig“. Sicherheitsfunktionen müssen unabhängig vom lernenden Modell arbeiten, überprüfbar reagieren und für die konkrete Anwendung validiert sein. In industriellen Anwendungen wird das üblicherweise durch deterministische Sicherheitstechnik umgesetzt.
Entscheidend ist immer die konkrete Anwendung, nicht das Gerät für sich. Und die Verantwortung verteilt sich: Der Hersteller steht für sein Produkt ein, der Integrator für die Zusammenführung zur Anlage, der Betreiber für den sicheren Einsatz im Alltag. Ein zertifiziertes Einzelbauteil zertifiziert die Gesamtanlage nicht. Wer welche Rolle übernimmt, gehört vor Projektbeginn schriftlich geklärt.
Unsere Perspektive: Orientierung statt Robotik-Hype
Die Technik kommt schnell voran. Trotzdem sehen wir regelmäßig denselben Fehler. Unternehmen lassen sich von einem Demo-Video leiten und suchen anschließend im eigenen Betrieb nach einer passenden Aufgabe. Das ist die falsche Reihenfolge.
Das Problem bestimmt die Form
Ein humanoider Roboter ist die Antwort auf Umgebungen, die für Menschen gebaut wurden: Treppen, schmale Gänge, Bedienelemente in Greifhöhe. Findet ein Prozess dagegen in einer optimierten Fertigungs- oder Logistikhalle statt, ist ein zweibeiniges System meist überdimensioniert.
- Für Transport von A nach B ist ein Fahrroboter (AMR) günstiger, stabiler und sparsamer. Im Kern ist das eine selbstfahrende Plattform.
- Für Rundgänge über Gitterroste oder unebenes Gelände steht ein vierbeiniger Roboter stabiler und fällt seltener um als ein zweibeiniger.
- Für präzise Montage an einem festen Platz bleibt der stationäre Roboterarm die erste Wahl. Soll er ohne trennenden Schutzzaun neben Menschen arbeiten, kommt ein für kollaborative Anwendungen ausgelegter Cobot infrage.
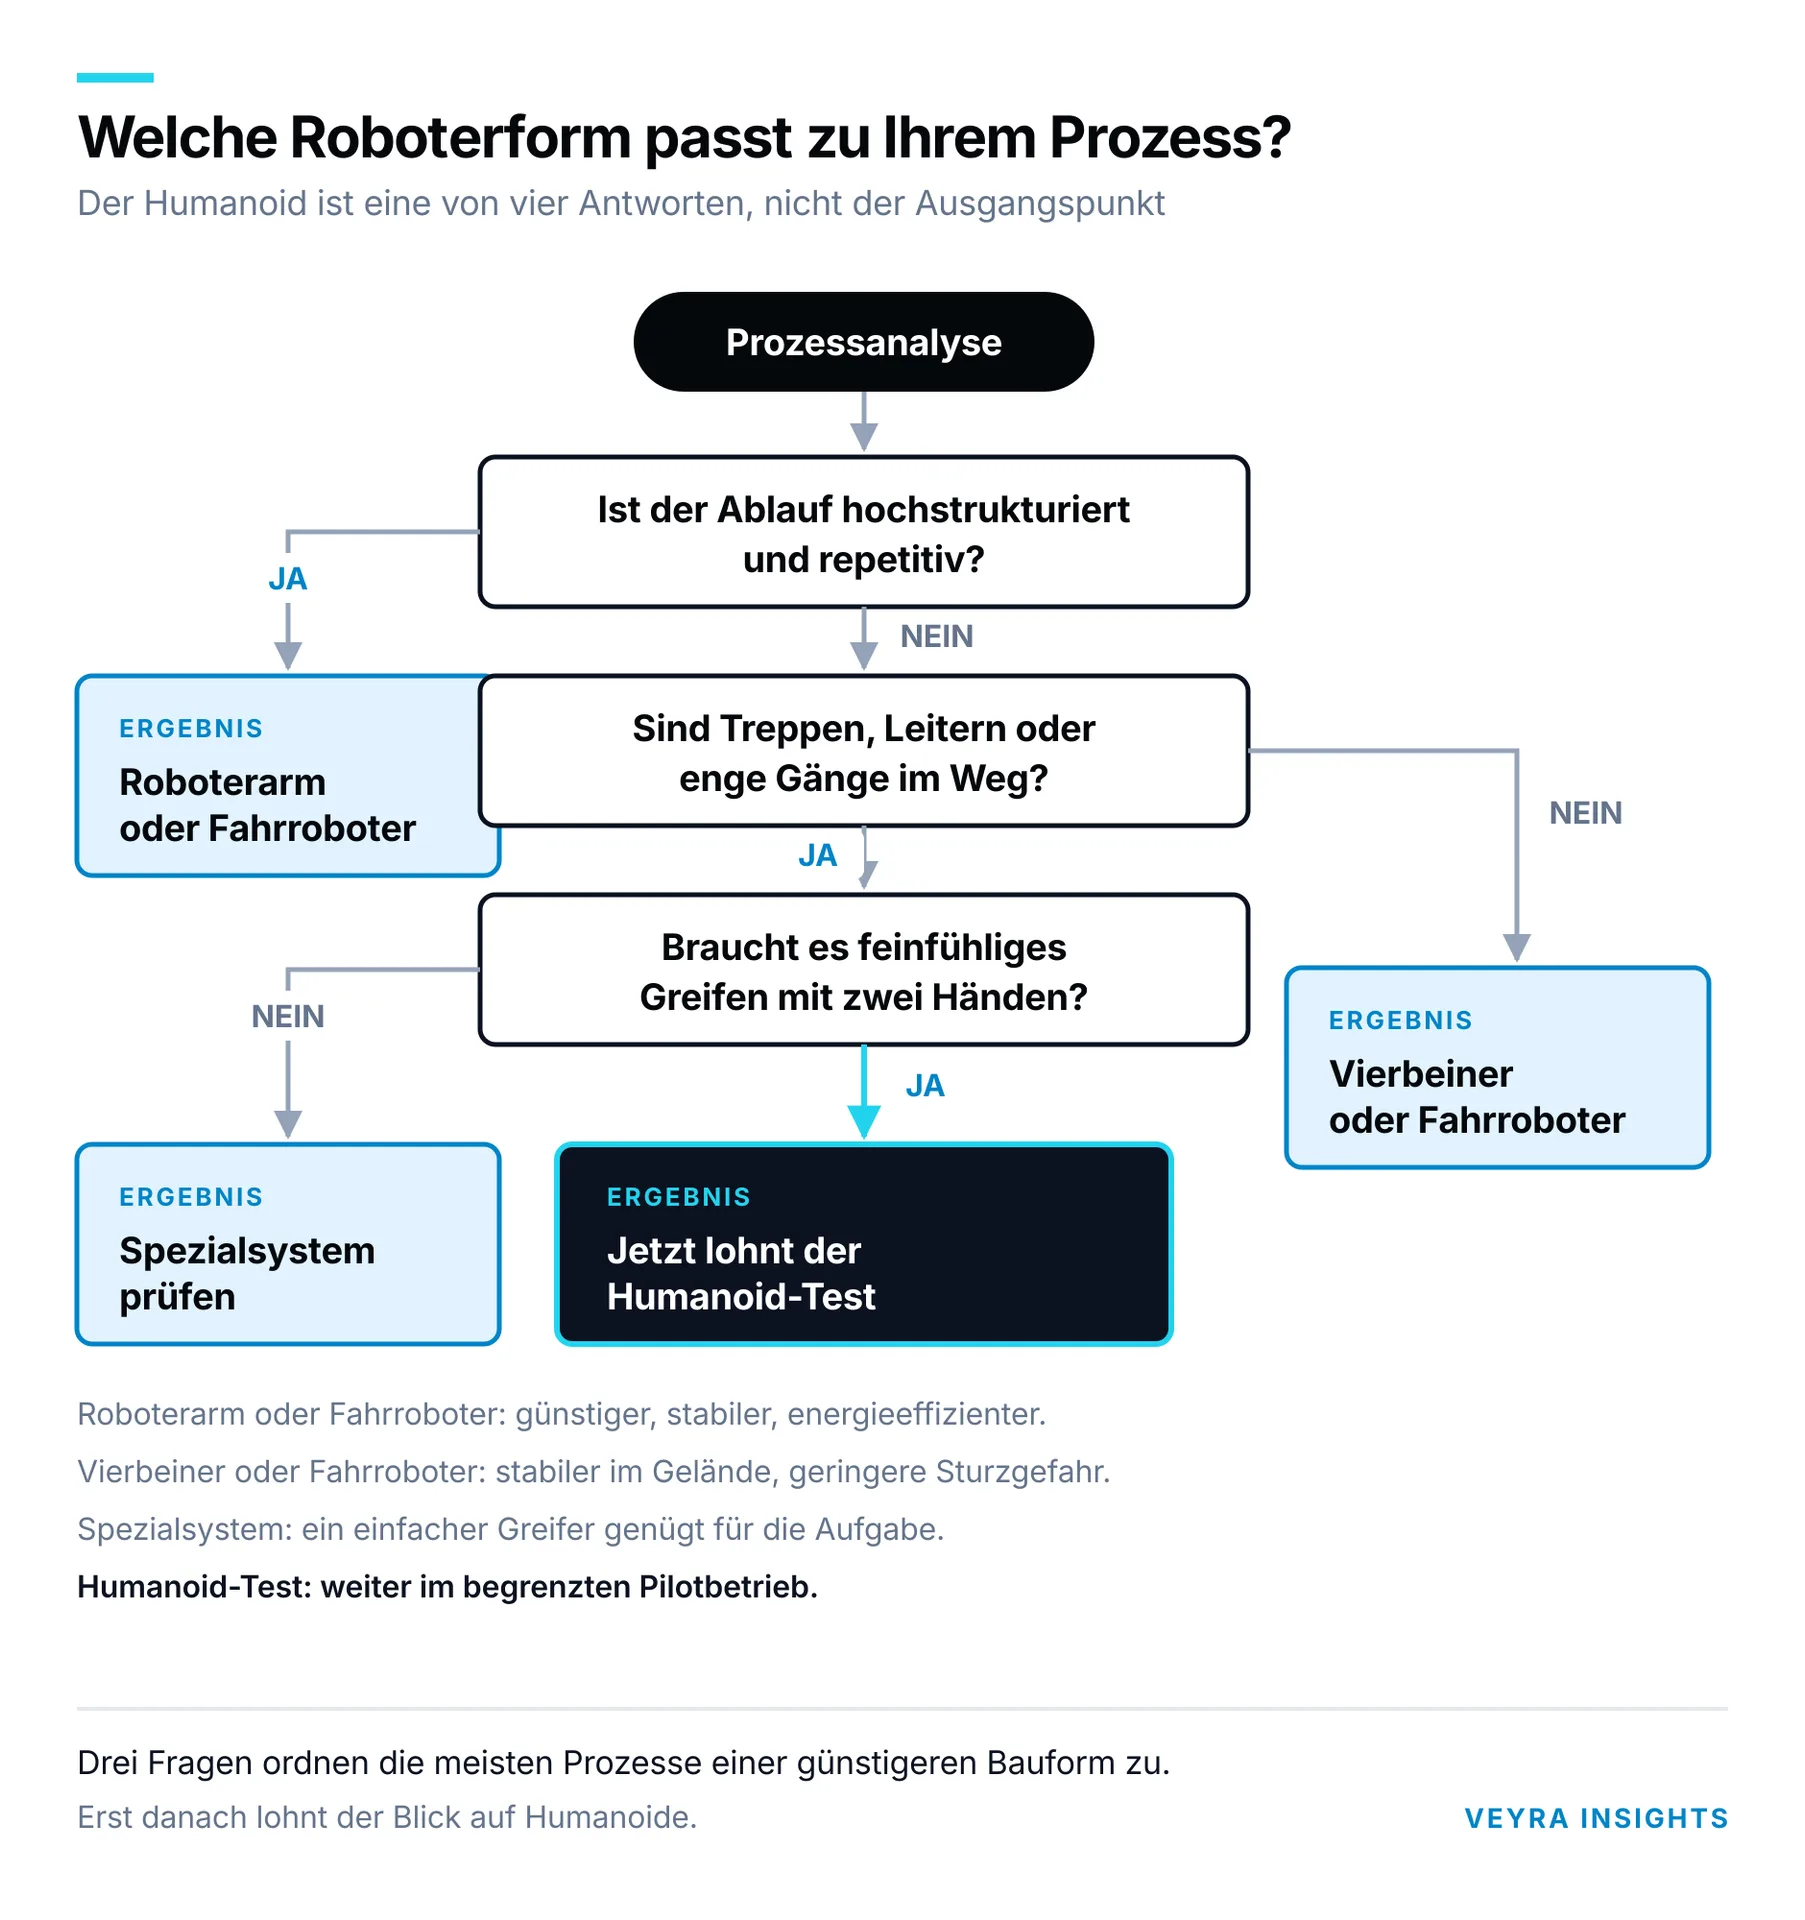
Drei Fragen an Ihren Prozess. In den meisten Fällen führen sie zu einer einfacheren und günstigeren Lösung als dem Humanoiden.
Was nach der Demo kommt
Die Anschaffungskosten der Hardware sind nur ein Teil der Gesamtkosten. In die Kalkulation gehören außerdem:
- Sicherheitskonzept, Konformitätsbewertung und Abnahme: Wer haftet bei einer unvorhergesehenen Bewegung eines KI-gesteuerten Systems?
- Netzabdeckung: Trägt Ihr WLAN in der gesamten Halle die Datenmengen, die ein solches System erzeugt?
- Wartung und Verschleiß: Humanoide Gelenke und Hände haben deutlich mehr bewegliche Teile als ein Standard-Industrieroboter.
- Akzeptanz: Wie reagiert die Belegschaft auf ein autonomes System in Menschengröße im eigenen Arbeitsbereich?
Der strukturierte Weg zum messbaren Piloten
- Use-Case-Audit: Neutrale Analyse von Prozessvariabilität und Umgebungsbedingungen.
- Bauformen vergleichen: Fahrroboter, Roboterarm und vierbeiniges System gegen den Humanoiden abwägen, statt nur den Humanoiden zu bewerten.
- Abgegrenzter Pilotbetrieb: Ein klar begrenztes Testfeld mit drei Kennzahlen: Taktzeit, Anteil der Durchläufe ohne menschliches Eingreifen und durchschnittliche Laufzeit bis zur nächsten Störung.
- Wirtschaftlichkeitsnachweis: Skalierungsentscheidung auf Basis eigener Betriebsdaten statt Herstellerangaben.
Kurzes Glossar
Die wichtigsten Begriffe aus diesem Beitrag, jeweils in einem Satz.
Besonders wichtig ist die erste Gruppe. „Autonom“ bezeichnet in der Praxis sehr Unterschiedliches, von echter Selbstständigkeit bis zur Fernsteuerung durch einen Menschen. Wer diese vier Begriffe trennt, kann eine Vorführung realistisch einordnen.
Wer steuert, wer greift ein
- Teleoperation. Ein Mensch steuert den Roboter fern und macht ihm die Aufgabe vor.
- Human-in-the-Loop. Der Roboter arbeitet selbst, ein Mensch überwacht mit und greift bei Bedarf ein.
- Remote Assistance. Ein Mensch schaltet sich nur bei Ausnahmen aus der Ferne zu, oft für mehrere Roboter zugleich.
- Autonomie. Der Roboter führt die Aufgabe ohne menschliches Eingreifen aus. Entscheidend ist dabei immer der Zeitraum, über den das gilt.
Wie angelernt wird
- Imitation Learning. Der Roboter lernt aus vorgemachten Durchgängen.
- Reinforcement Learning. Der Roboter übt millionenfach in der Simulation und wird für Erfolge belohnt.
- Simulation. Eine Computernachbildung Ihrer Halle, in der gefahrlos geübt werden kann.
- Digitaler Zwilling. Ein möglichst genaues virtuelles Abbild Ihrer realen Anlage, Grundlage für gute Simulation.
- Domain Randomization. Beim Üben werden Reibung, Licht und Gewichte absichtlich variiert, damit das Modell unempfindlich wird.
- Sim-to-Real. Der Sprung vom geübten Verhalten am Computer in die echte Halle, die kritische Stelle im Projekt.
- Reality Gap. Der Unterschied zwischen Nachbildung und Wirklichkeit, der diesen Sprung schwer macht.
- Fine-Tuning. Ein vorhandenes Modell wird mit Ihren Daten auf Ihre Aufgabe nachjustiert.
Was im Roboter arbeitet
- Policy. Die erlernte Handlungsregel dafür, was der Roboter in einer Situation tut.
- Inferenz. Das Anwenden des fertigen Modells im Betrieb, im Unterschied zum Training.
- Foundation Model. Ein großes, vortrainiertes Grundmodell, das für einzelne Aufgaben nur noch nachjustiert wird.
- Generalist Policy. Ein Modell, das mehrere Aufgaben und Varianten abdecken soll. Es bedeutet nicht, dass der Roboter jede neue Tätigkeit ohne Anpassung, Daten und Sicherheitsprüfung beherrscht.
- VLA-Modell. Ein Modell, das Bild und Anweisung mit Bewegung verbindet. Die Anweisung kommt als Text oder über eine separate Spracherkennung.
- Physical AI, Embodied AI. Sammelbegriffe für KI, die einen Körper steuert statt nur Text oder Bilder zu verarbeiten.
- Zero-Shot, Few-Shot. Der Roboter bewältigt eine Aufgabe ohne oder mit sehr wenigen Beispielen. Solche Angaben gelten immer nur unter bestimmten Bedingungen.
- Edge AI, On-Device. Das Modell läuft auf dem Roboter oder auf einem lokalen Rechner in unmittelbarer Nähe, nicht in einer entfernten Cloud. Wichtig für Reaktionszeit und Datenschutz.
Sicherheit und Nachweise
- Sicherheitsgerichtete Steuerung. Eine getrennt geprüfte Steuerung, oft mit Safety-SPS und geeigneter Sensorik, die je nach Anwendung Geschwindigkeit, Kraft, Abstand oder sichere Zustände überwacht und unabhängig von der KI eingreift.
- Risikobeurteilung. Die verpflichtende Bewertung der Risiken Ihrer konkreten Anwendung. Sie legt gemeinsam mit Schutzmaßnahmen und Betriebsbedingungen fest, wie der Roboter sicher betrieben werden kann.
- CE-Konformität. Die dokumentierte Erklärung des Herstellers oder Inverkehrbringers, dass das Gesamtsystem die geltenden Anforderungen erfüllt und gekennzeichnet werden darf. Kein unabhängiges Prüfsiegel.
Bauformen und Kennzahlen
- Autonomiequote. Anteil der Durchläufe, die ohne menschliches Eingreifen gelingen. Aussagekräftig erst mit definierter Aufgabe, Zeitraum, Versuchszahl und Eingriffskriterien.
- AMR. Fahrroboter, eine selbstfahrende Plattform für Transportaufgaben.
- Cobot. Ein Roboter, der für den Betrieb neben Menschen ausgelegt ist. Ob eine konkrete Anwendung ohne Schutzzaun laufen darf, entscheidet nicht das Gerät, sondern die Risikobeurteilung.
Häufige Fragen
Wie lange dauert es, einem humanoiden Roboter eine neue Aufgabe beizubringen? Das hängt vom Weg ab. Wird die Aufgabe vorgemacht und ist sie klar umrissen, genügen mitunter wenige Stunden. Soll der Roboter dagegen selbstständig mit wechselnden Teilen und Lichtverhältnissen zurechtkommen, kommen Wochen am Computer und viele Anpassungsrunden hinzu.
Können humanoide Roboter bereits autonom in Fabriken arbeiten? Über längere Zeiträume vollständig allein zu arbeiten, ist bisher die Ausnahme. Die meisten Einsätze laufen in eng abgesteckten Pilotbereichen, und bei Störungen greift weiterhin ein Mensch ein.
Was ist der Unterschied zwischen Vormachen und Üben lassen? Beim Vormachen steuert ein Mensch den Roboter und liefert fertige Bewegungsbeispiele. Beim Üben probiert der Roboter am Computer selbstständig Millionen Varianten aus und verbessert sich über ein Belohnungssystem. In der Praxis wird beides kombiniert.
Ist die Nutzung cloudbasierter KI-Modelle für Robotik sicher? Die Cloud kann deutlich mehr Rechenleistung bereitstellen, als ein Bordrechner je nach Modell leisten kann. Sie kostet aber Reaktionszeit und macht Sie von der Netzverbindung abhängig. Dazu kommen Datenschutz und der Schutz Ihrer Betriebsgeheimnisse. Sicherheitskritische Funktionen müssen deshalb lokal und echtzeitfähig ausgelegt sein, unabhängig von einer Cloud-Verbindung, und für die konkrete Anwendung validiert werden. Nicht sicherheitskritische Aufgaben wie Auswertung, Flottensteuerung oder das Anlernen neuer Aufgaben können durchaus in der Cloud liegen.
Warum sind humanoide Roboter teurer und komplexer als klassische Industrieroboter? Ein klassischer Roboterarm ist fest verschraubt und bewegt typischerweise sechs, manchmal sieben Achsen. Ein Humanoid hat mehrere Dutzend Gelenke, jedes mit eigener Sensorik, dazu leistungsfähige Rechner an Bord. Und er steht frei: Er muss in jeder Sekunde aktiv das Gleichgewicht halten, auch im Stillstand. Das ist der eigentliche Kostentreiber.
Wann ist ein Humanoid einem spezialisierten Roboter vorzuziehen? Wenn die Umgebung bleiben soll, wie sie ist. Ein humanoider Roboter kann Werkzeuge, Türen, Laufwege und Maschinen nutzen, die für Menschen gebaut wurden. Lässt sich die Umgebung dagegen für Automatisierung umbauen, sind spezialisierte Rad- oder Armroboter meist günstiger und leistungsfähiger.
Ihr nächster Schritt: Nehmen Sie einen konkreten Prozess aus Ihrem Betrieb und gehen Sie die drei Fragen aus dem Entscheidungsdiagramm durch. Kommen Sie dabei beim Humanoiden heraus, prüfen wir mit Ihnen in einem unverbindlichen Erstgespräch, ob sich ein abgegrenzter Pilot lohnt, systemoffen und ohne Vorfestlegung auf einen Anbieter.
Robotik-Potenzial prüfen: Erstgespräch vereinbaren
Einen Überblick über unsere Lösungsfelder finden Sie unter humanoide Robotik.